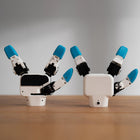
- نسخة اليد اليسرى، وحدة واحدة يُجهّز رقم القطعة 4010700101 ذراعًا في الجانب الأيسر، أو يُكوّن زوجًا مع نسخة اليد اليمنى.
- ستة مفاصل تُديرها محركات سيرفو تتحرك الأصابع الثلاثة عبر ستة مفاصل، لكلٍّ منها محرك سيرفو رقمي خاص به.
- عشرة مستويات للعزم تُضبط قوة القبضة على عشر درجات حتى الحمل الاسمي البالغ 500 غ، عبر شوط من 0–130 مم.
- مصمّمة للأغراض المخبرية الأدوات والأطعمة والفواكه والأغراض المخبرية من بين ما صُمّمت اليد للإمساك به.
- بروتوكولات مفتوحة وROS بروتوكولات المنفذ التسلسلي والتحكم في المحركات مفتوحة، مع دعم Python وROS1 وROS2 وRViz.
- حالة الإمساك بتردد 100 هرتز يُبلغ الاتصال عالي التردد عبر RS-485 عن حالة الإمساك في الوقت الفعلي.


الوصف
اليد اليسرى myGripper H100 (رقم القطعة 4010700101) هي نسخة اليد اليسرى من اليد البارعة ذات الأصابع الثلاثة من Elephant Robotics، وتُورَّد كوحدة واحدة. وهي مصمّمة لـ myCobot Pro 630 وسلسلة Mercury، وهي اليد التي ينبغي اختيارها عندما تعمل الذراع التي تجهّزونها كيد يسرى، مثل الذراع اليسرى في إعداد بذراعين.
عند شرائها منفردة، تُجهّز ذراعًا واحدة. ومع نسخة اليد اليمنى (رقم القطعة 4010700100)، أو في صورة الزوج المتطابق من اليد اليسرى واليمنى الذي له عرضه الخاص، تُجهّز الجانبين معًا. وباستثناء الجهة، تتشارك اليدان اليسرى واليمنى المواصفات نفسها.
صُمّمت اليد للبحث والتعليم والعروض المخبرية. تتحرك الأصابع الثلاثة عبر ستة مفاصل، لكلٍّ منها محرك سيرفو رقمي خاص به يدعم التحكم في التيار والموضع والسرعة. ولذلك يستطيع البرنامج اختيار عزم خرج من بين عشرة مستويات، حتى الحمل الاسمي البالغ 500 غ، وموضع مطلق للأصابع، ما يناسب التعامل مع الأدوات والأطعمة والفواكه والأغراض المخبرية، إضافة إلى إيماءات تشبه حركات اليد البشرية. ويبلغ شوط الفتح 0–130 مم، وتتحرك المفاصل بسرعة 60° في الثانية.
ومن الناحية الكهربائية، تعمل بجهد 24 فولت وتيار 2 أمبير عبر موصل دائري M8، وتتواصل عبر RS-485 باستخدام MODBUS (Hex، 8N1)، مع الإبلاغ عن حالة الإمساك عبر اتصال عالي التردد بتردد 100 هرتز. وتتحكم في اليد شريحة ESP32 ثنائية النواة. وهي تدعم Python وROS1 وROS2 والمحاكاة في RViz، كما أن البروتوكول التسلسلي وبروتوكول التحكم في المحركات مفتوحان. وتزن 780 غ، وهي مصمّمة لعمر يبلغ 1,000,000 دورة أو أكثر.
القدرات الرئيسية
- نسخة اليد اليسرى، وحدة واحدة: يُجهّز رقم القطعة 4010700101 ذراعًا في الجانب الأيسر، أو يُكوّن زوجًا مع نسخة اليد اليمنى.
- ستة مفاصل تُديرها محركات سيرفو: تتحرك الأصابع الثلاثة عبر ستة مفاصل، لكلٍّ منها محرك سيرفو رقمي خاص به.
- عشرة مستويات للعزم: تُضبط قوة القبضة على عشر درجات حتى الحمل الاسمي البالغ 500 غ، عبر شوط من 0–130 مم.
- مصمّمة للأغراض المخبرية: الأدوات والأطعمة والفواكه والأغراض المخبرية من بين ما صُمّمت اليد للإمساك به.
- بروتوكولات مفتوحة وROS: بروتوكولات المنفذ التسلسلي والتحكم في المحركات مفتوحة، مع دعم Python وROS1 وROS2 وRViz.
- حالة الإمساك بتردد 100 هرتز: يُبلغ الاتصال عالي التردد عبر RS-485 عن حالة الإمساك في الوقت الفعلي.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدةً عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع الكامل. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق الاستخدام والتهيئة ومسؤوليات بدء التشغيل فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في الموقع.
الميزات
المواصفات
| العلامة التجارية | Elephant Robotics |
|---|---|
| الطراز | myGripper H100، يد يسرى |
| رقم القطعة | 4010700101 |
| نوع المنتج | يد روبوتية بارعة بثلاثة أصابع، وحدة واحدة |
| اليد | يسرى |
| الأصابع | 3 |
| المفاصل المتحركة | 6 |
| المحركات | 6 محركات سيرفو رقمية تدعم التحكم في التيار والموضع والسرعة |
| الحمولة | 500 غ |
| ضبط العزم | 10 مستويات |
| الشوط (القطر) | 0–130 مم |
| سرعة الحركة | 60° في الثانية لكل مفصل |
| الوزن | 780 غ |
| العمر التشغيلي | 1,000,000 دورة أو أكثر |
| الواجهة الكهربائية | موصل دائري M8 |
| الطاقة | 24 فولت، 2 أمبير |
| واجهة الاتصال | RS-485 |
| معدل الاتصال | القيمة الاسمية أعلى من 50 هرتز؛ اتصال عالي التردد بتردد 100 هرتز لمراقبة حالة الإمساك |
| البروتوكول | MODBUS؛ تنسيق بيانات سداسي عشري (Hex)، 8N1 |
| شريحة التحكم الرئيسية | ESP32، ثنائية النواة بتردد 240 ميغاهرتز، و600 DMIPS، وذاكرة SRAM سعتها 520 كيلوبايت، وWi-Fi، وBluetooth ثنائي الوضع |
| البرمجة | Python؛ ROS1 وROS2 والمحاكاة في RViz؛ بروتوكولات مفتوحة للمنفذ التسلسلي والتحكم في المحركات |
| الطرازات المتوافقة | myCobot Pro 630، سلسلة Mercury |
| محتويات العلبة | يد بارعة بثلاثة أصابع (يسرى)؛ كابل بموصلين دائريين ذوي 8 أطراف في الطرفين؛ كابل تمديد؛ وحدة تحويل USB إلى 485؛ موصل دائري ذو 8 أطراف مع كابل تمديد بطول 2 م؛ كابل بيانات USB |
الصناعات
الأسئلة الشائعة
اليد اليسرى، رقم القطعة 4010700101. أما اليد اليمنى (4010700100) فلها عرضها الخاص، ويُباع الزوج المتطابق من اليد اليسرى واليمنى كمنتج مستقل.
لا. فالحمولة والوزن والشوط والمفاصل والطاقة والاتصال متطابقة في كلتيهما؛ والاختلاف في الجهة فقط.
وفقًا لـ Elephant Robotics، فهي متوافقة مع myCobot Pro 630 وسلسلة Mercury. يُرجى التأكد معنا من طراز ذراعكم قبل الطلب.
حتى 500 غ، مع عشرة مستويات للعزم لضبط قوة القبضة عبر شوط من 0–130 مم. وهي مصمّمة للأدوات والأطعمة والفواكه والأغراض المخبرية.
اليد اليسرى، وكابل بموصلين دائريين ذوي 8 أطراف في الطرفين، وكابل تمديد، ووحدة تحويل USB إلى 485، وموصل دائري ذو 8 أطراف مع كابل تمديد بطول 2 م، وكابل بيانات USB.
يبلغ سعر اليد اليسرى Elephant Robotics myGripper H100 في سوقك QAR 3,380.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.