- Bouts des doigts tactiles à base de vision Des capteurs tactiles à caméra dans les bouts des doigts suivent 2 000 marqueurs et détectent des déformations de surface jusqu'à 130 µm au point de contact.
- Paume tactile de 336 points Un réseau piézorésistif dans la paume mesure 0–20 N avec une résolution de 0,01 N, si bien que la pression sur la paume et la forme du contact au bout des doigts arrivent ensemble.
- 21 articulations à entraînement direct Chaque articulation possède son propre moteur réversible, cinq dans le pouce et quatre dans chaque doigt, sans articulation couplée ni passive.
- Prise de 100 N, charge utile de 20 kg BrainCo annonce une force de préhension active d'au moins 100 N et une pince au bout des doigts d'au moins 25 N, avec 5 kg sur les seuls quatre doigts.
- 33 types de prise, 10–150 mm BrainCo indique un score de Kapandji maximal et les 33 types de prise de Feix, et les articulations s'ouvrent ou se ferment en 0,33 s avec une répétabilité de 0,1°.
- EtherCAT, CAN FD et RS-485 à 500 Hz La main fonctionne sous 16–85 V, consomme jusqu'à 10 A sous 24 V et prend en charge la commande en position, en force-position MIT, en admittance et à couple nul.
- Caméra RGB incluse La version H2 est livrée avec une caméra RGB ; son modèle et sa fixation sont confirmés avec le devis.

Description
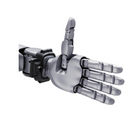
La BrainCo Revo 3 U21VT est la version visuotactile de la Revo 3 de BrainCo, une main robotique dextre à 21 degrés de liberté, fournie ici pour l'humanoïde Unitree H2 sous la forme d'une main, gauche ou droite, avec une caméra RGB. Ses bouts des doigts portent des capteurs tactiles à base de vision qui suivent 2 000 marqueurs et détectent des déformations jusqu'à 130 µm, et un réseau piézorésistif de 336 points couvre la paume, mesurant 0–20 N avec une résolution de 0,01 N.
Elle est conçue pour la recherche en manipulation visuotactile sur le H2 : des politiques qui exploitent la forme d'un contact autant que sa force, la détection précoce du glissement sur des objets lisses, la manipulation d'objets mous ou déformables, et des démonstrations enregistrées avec le toucher, les données articulaires et les images à la fois. Parmi les mains Revo 3 proposées pour le H2, c'est celle qui place la détection dans les bouts des doigts eux-mêmes.
Sous les capteurs se trouve la même main que le reste de la gamme Revo 3 : 21 articulations, chacune dotée de son propre moteur à entraînement direct et réversible, cinq dans le pouce et quatre dans chaque doigt. BrainCo annonce une force de préhension d'au moins 100 N, une pince au bout des doigts d'au moins 25 N et une charge utile de 20 kg, dont 5 kg sur les quatre doigts ; les articulations s'ouvrent ou se ferment en 0,33 s, se repositionnent à 0,1° près et se referment sur des objets de 10 à 150 mm de diamètre. Elle se connecte en EtherCAT, CAN FD ou RS-485 à 500 Hz sous 16–85 V et prend en charge la commande en position, en force-position MIT, en admittance et à couple nul.
La Revo 3 U21T pour le H2 remplace la détection visuelle au bout des doigts par un réseau de paume plus étendu de 451 points. Pour les robots autres que le H2, la Revo 3-21 V-Touch de BrainCo est la Revo 3 visuotactile vendue séparément, et notre page mains robotiques dextres compare toutes les marques que nous proposons.
Capacités clés
- Bouts des doigts tactiles à base de vision : Des capteurs tactiles à caméra dans les bouts des doigts suivent 2 000 marqueurs et détectent des déformations de surface jusqu'à 130 µm au point de contact.
- Paume tactile de 336 points : Un réseau piézorésistif dans la paume mesure 0–20 N avec une résolution de 0,01 N, si bien que la pression sur la paume et la forme du contact au bout des doigts arrivent ensemble.
- 21 articulations à entraînement direct : Chaque articulation possède son propre moteur réversible, cinq dans le pouce et quatre dans chaque doigt, sans articulation couplée ni passive.
- Prise de 100 N, charge utile de 20 kg : BrainCo annonce une force de préhension active d'au moins 100 N et une pince au bout des doigts d'au moins 25 N, avec 5 kg sur les seuls quatre doigts.
- 33 types de prise, 10–150 mm : BrainCo indique un score de Kapandji maximal et les 33 types de prise de Feix, et les articulations s'ouvrent ou se ferment en 0,33 s avec une répétabilité de 0,1°.
- EtherCAT, CAN FD et RS-485 à 500 Hz : La main fonctionne sous 16–85 V, consomme jusqu'à 10 A sous 24 V et prend en charge la commande en position, en force-position MIT, en admittance et à couple nul.
- Caméra RGB incluse : La version H2 est livrée avec une caméra RGB ; son modèle et sa fixation sont confirmés avec le devis.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | BrainCo |
|---|---|
| Modèle | Revo 3 U21VT (visuotactile) |
| Robot compatible | Unitree H2 |
| Côté de la main | Gauche ou droite, une main par unité, au choix à la commande |
| Doigts | 5 |
| Degrés de liberté | 21, tous actifs, un moteur par articulation |
| Répartition des articulations | Pouce 5 (abduction CMC, rotation CMC, flexion CMC, MCP, IP) ; index, majeur, annulaire et auriculaire 4 chacun (abduction, MCP, IPP, IPD) |
| Entraînement | Articulations à entraînement direct, réversibles |
| Amplitudes des articulations du pouce | Abduction CMC 0–110°, rotation CMC 0–105°, flexion CMC 0–75°, MCP −10° à 90°, IP −20° à 90° |
| Amplitudes des articulations des doigts | MCP −5° à 90°, IPP −10° à 90°, IPD −20° à 90° ; abduction index −10° à 30°, majeur −20° à 25°, annulaire −25° à 20°, auriculaire −30° à 10° |
| Dimensions de la main | 216 × 108 × 50 mm |
| Force de préhension active maximale | ≥ 100 N |
| Force de pince maximale au bout des doigts | ≥ 25 N |
| Charge utile totale de la main | 20 kg |
| Charge utile sur quatre doigts | 5 kg |
| Répétabilité | 0,1° |
| Temps d'ouverture/fermeture d'une articulation | 0,33 s |
| Diamètre de préhension | 10–150 mm |
| Dextérité | Score maximal au test de Kapandji ; 33 types de prise de la taxonomie de Feix |
| Détection tactile | Réseau piézorésistif dans la paume et bouts des doigts tactiles à base de vision |
| Points tactiles de la paume | 336 |
| Marqueurs visuotactiles des bouts des doigts | 2 000 |
| Déformation minimale détectable | 130 µm |
| Plage de force tactile | 0–20 N |
| Résolution tactile | 0,01 N |
| Capteurs de la carte mère | IMU et capteur de température |
| Interfaces de communication | EtherCAT, CAN FD, RS-485 |
| Fréquence de communication | 500 Hz |
| Tension d'alimentation | 16–85 V |
| Courant maximal | 10 A sous 24 V |
| Modes de commande | Position, force-position MIT, admittance et couple nul |
| Logiciel | SDK Python et C/C++, ROS ; simulation sous Isaac Lab, MuJoCo, ManiSkill et NVIDIA Omniverse |
| Caméra | Caméra RGB incluse ; modèle et fixation confirmés avec le devis |
| Poids | À confirmer lors du devis |
| Fixation et câblage sur votre H2 | À confirmer lors du devis |
Secteurs
Questions fréquentes
La main robotique visuotactile BrainCo Revo 3 U21VT pour Unitree H2 est proposée à QAR 170,750 sur votre marché.
Chaque bout de doigt utilise un capteur tactile à caméra : ensemble, ils suivent 2 000 marqueurs et détectent des déformations de seulement 130 µm, si bien que le contrôleur voit comment la surface de contact se déforme. La U21VT associe cette détection à un réseau piézorésistif de 336 points dans la paume, qui mesure 0–20 N avec une résolution de 0,01 N.
La U21T possède un réseau de 451 points sur toute la paume et aucune détection visuelle au bout des doigts. La U21VT dispose des bouts de doigts tactiles à base de vision et d'un réseau de 336 points dans la paume ; les articulations, la force de préhension et les interfaces sont identiques.
21, tous motorisés : cinq dans le pouce et quatre dans chacun des doigts (index, majeur, annulaire et auriculaire), chacun avec son propre moteur à entraînement direct et réversible.
BrainCo annonce une force de préhension active d'au moins 100 N et une pince au bout des doigts d'au moins 25 N ; la main porte 20 kg au total et 5 kg sur les quatre doigts, sur des objets de 10 mm à 150 mm de diamètre.
Via EtherCAT, CAN FD ou RS-485 à 500 Hz, sous une alimentation de 16–85 V, avec des SDK Python et C/C++ et la prise en charge de ROS. Chaque unité est une main, gauche ou droite, avec une caméra RGB ; la fixation et le câblage pour votre H2 sont confirmés avec le devis.
Main robotique visuotactile BrainCo Revo 3 U21VT pour Unitree H2
- Prix régulier
- QAR 170,750.00
- prix de vente
Consultés récemment
Vous n'avez encore consulté aucun produit.