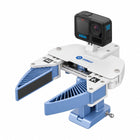
- Raccolta senza il robot La pinza manuale registra le dimostrazioni su un banco, in una cucina o nella corsia di un magazzino.
- Stessa visuale per persona e robot La pinza manuale e quella montata sul robot condividono il punto di vista della telecamera e il design delle dita.
- Video grandangolare 5.3K Una GoPro Hero 12 registra a 60 fps con un campo visivo di 155° e IMU integrata.
- Tracciamento della posa 6D Uno SLAM visivo inerziale basato su ORB-SLAM3 traccia la pinza e annota ogni sessione.
- Dai dati all'implementazione Il software gestisce raccolta, calibrazione, addestramento e implementazione, con un SDK e un ambiente Docker.
- Fino a 4.000 dimostrazioni al giorno Dobot indica questa capacità per un flusso di lavoro rapido, a seconda del compito.

Descrizione
Il Dobot PocketGo raccoglie dati di addestramento per robot senza il robot. Un operatore esegue un compito con una pinza manuale dotata di telecamera, ovunque il compito si svolga, e il sistema registra ciò che la pinza ha visto e come si è mossa con esattezza. Una pinza equivalente su un braccio Dobot usa poi quei dati per apprendere e ripetere l'abilità, secondo l'approccio di clonazione del comportamento di sistemi di ricerca come UMI.
Il kit comprende due set di pinze, uno manuale per la registrazione e uno montato sul robot per l'esecuzione delle policy, con lo stesso punto di vista della telecamera e lo stesso design delle dita, in modo che ciò che un modello impara dalle persone si trasferisca al robot. La registrazione avviene con una GoPro Hero 12 in 5.3K a 60 fps, con un campo visivo di 155°, stabilizzazione HyperSmooth 6.0 e IMU integrata. Uno SLAM visivo inerziale basato su ORB-SLAM3 traccia la posa 6D della pinza e annota automaticamente ogni sessione.
Il software copre l'intera pipeline: raccolta, calibrazione, elaborazione delle traiettorie SLAM, addestramento e implementazione, con un SDK per lo sviluppo secondario e un ambiente Docker per la ricerca personalizzata. Dobot indica una capacità fino a 4.000 dimostrazioni al giorno, a seconda della durata del compito e del flusso di lavoro, e la pinza gestisce oggetti fino a 2 kg.
L'implementazione richiede un braccio Dobot della serie Nova o CR, venduto separatamente. L'addestramento richiede una GPU: il mini computer IA opzionale (Intel i9 con GPU RTX da 11 GB di VRAM o più) oppure una Sua workstation. Anche i video ad alta risoluzione di migliaia di dimostrazioni richiedono molto spazio di archiviazione.
Capacità principali
- Raccolta senza il robot: La pinza manuale registra le dimostrazioni su un banco, in una cucina o nella corsia di un magazzino.
- Stessa visuale per persona e robot: La pinza manuale e quella montata sul robot condividono il punto di vista della telecamera e il design delle dita.
- Video grandangolare 5.3K: Una GoPro Hero 12 registra a 60 fps con un campo visivo di 155° e IMU integrata.
- Tracciamento della posa 6D: Uno SLAM visivo inerziale basato su ORB-SLAM3 traccia la pinza e annota ogni sessione.
- Dai dati all'implementazione: Il software gestisce raccolta, calibrazione, addestramento e implementazione, con un SDK e un ambiente Docker.
- Fino a 4.000 dimostrazioni al giorno: Dobot indica questa capacità per un flusso di lavoro rapido, a seconda del compito.
Acquistare tramite Robotix Market
Questa unità è acquistata nuova attraverso canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. Il supporto tecnico è coordinato con la rete di assistenza del produttore stesso. Ambito di impiego e configurazione vengono concordati prima della spedizione, e il prezzo del prodotto non comprende l'installazione presso la Sua sede.
Caratteristiche
Specifiche
| Marca | Dobot |
|---|---|
| Modello | PocketGo |
| Codice articolo | 1200000404 |
| Tipo di prodotto | Piattaforma portatile a braccio singolo per la raccolta di dati da dimostrazione |
| Kit di pinze | Kit manuale e kit con effettore finale montato sul robot |
| Portata della pinza | Fino a 2 kg |
| Telecamera | GoPro Hero 12, 5.3K a 60 fps, campo visivo di 155°, HyperSmooth 6.0, IMU integrata |
| Tracciamento della posa | SLAM visivo inerziale (ORB-SLAM3), posa 6D |
| Software | Raccolta, calibrazione, elaborazione delle traiettorie SLAM, addestramento e implementazione |
| Sviluppo | SDK per lo sviluppo secondario, ambiente Docker |
| Capacità | Fino a 4.000 dimostrazioni al giorno, a seconda della durata del compito e del flusso di lavoro |
| Robot compatibili | Serie Dobot Nova e CR (non inclusi) |
| Computer opzionale | Mini computer IA, Intel i9 con GPU RTX (11 GB di VRAM o più), non incluso |
| Garanzia | 12 mesi di garanzia del produttore |
| Contenuto della confezione | Kit pinza manuale, kit pinza montata sul robot, telecamera GoPro, pacchetto software, SDK e ambiente Docker |
Settori industriali
Domande frequenti
No. I dati vengono raccolti con la pinza manuale. Il robot serve per l'implementazione della policy addestrata.
I bracci Dobot delle serie Nova e CR, venduti separatamente.
Uno SLAM visivo inerziale basato su ORB-SLAM3 traccia la posa 6D della pinza a partire dai dati della telecamera e dell'IMU.
No. Un mini computer IA con Intel i9 e GPU RTX è opzionale, oppure i modelli possono essere addestrati sulla Sua workstation con GPU.
Dobot indica fino a 4.000 dimostrazioni al giorno, a seconda della durata del compito e del flusso di lavoro.
La piattaforma di raccolta dati Dobot PocketGo costa QAR 25,300 nel Suo mercato. Per ordini in quantità o per un progetto, ci contatti per un preventivo aziendale.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.