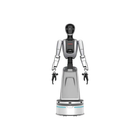
- Struttura di 1.5 m con 16 cm di sollevamento Un meccanismo di sollevamento aumenta l'altezza di lavoro di 16 cm oltre la struttura di 1.5 m, e il peso lordo è di 96 kg.
- Telecamere sulla testa e ai polsi in entrambe le versioni Una Intel RealSense D435 nella testa e due telecamere RealSense D405 ai polsi sono montate sia sulla versione Standard sia sulla Flagship.
- Il carico delle mani è la scelta principale Le mani TH-RH-1-L/R della Standard sono dimensionate per 0.5 kg; le mani ad alta precisione della Flagship per 2-3 kg, in linea con il carico di 2-3 kg per braccio.
- Due computer di bordo a scelta La Standard monta un Jetson Orin Nano 8 GB, la Flagship un Jetson AGX Orin 64 GB Developer Kit su piattaforma ARM per stack di percezione e pianificazione più impegnativi.
- 21 gradi di libertà attivi con encoder da 18 bit I giunti abbinano riduttori armonici a encoder da 18 bit su CAN ed EtherCAT, le mani funzionano su un bus 485 e ogni mano ha sei gradi di libertà attivi.
- Telaio su ruote fino a 1.5 m/s La velocità di navigazione massima è di 1.5 m/s su ruote ad alte prestazioni, per pavimenti interni regolari più che per terreni accidentati.
- Interfacce standard per l'integrazione Il robot offre USB, una porta Ethernet e una porta di ricarica Type-C, con un'API a doppio braccio come punto di accesso software.


Descrizione
Il T170D è la piattaforma su ruote compatta della serie T di Ti5: una struttura di 1.5 m con un meccanismo di sollevamento di 16 cm, 96 kg lordi, un'apertura delle braccia di 1.35 m e 21 gradi di libertà attivi. Mentre il T170C punta sullo sbraccio con un'apertura di 2 m e un torso regolabile di 41 cm, questo modello mantiene un ingombro più contenuto e un unico valore di peso.
È anche il più equipaggiato dei due già alla consegna. Entrambe le versioni montano una telecamera sulla testa Intel RealSense D435 e due telecamere ai polsi RealSense D405, mentre il T170C prevede telecamere solo sulla versione Flagship. I giunti abbinano riduttori armonici a encoder da 18 bit su CAN ed EtherCAT, le mani comunicano tramite un bus 485, ogni braccio è dimensionato per 2-3 kg con una ripetibilità di 0.3 mm o migliore e il telaio su ruote naviga fino a 1.5 m/s. USB, Ethernet e una porta di ricarica Type-C gestiscono i collegamenti esterni, e un'API a doppio braccio è il punto di accesso per lo sviluppo.
Le due versioni si distinguono per mani e capacità di calcolo. La Standard abbina mani ad alta destrezza TH-RH-1-L/R da 0.5 kg a un Jetson Orin Nano 8 GB e non ha sensori di forza ai giunti. La Flagship passa a mani ad alta precisione da 2-3 kg, aggiunge due sensori di forza a sei dimensioni e utilizza un Jetson AGX Orin 64 GB Developer Kit su piattaforma ARM. La scelta è quindi pratica: presa leggera con il calcolo affidato a una workstation esterna, oppure manipolazione più pesante con controllo di forza, con percezione e pianificazione eseguite a bordo.
La piattaforma è adatta alla manipolazione mobile a doppio braccio su pavimenti interni — sviluppo della presa, percezione basata sulla visione, ricerca con controllo di forza sulla Flagship e prototipazione di attività di movimentazione commerciali entro il limite di 2-3 kg per braccio. Capacità della batteria, autonomia e grado di protezione vengono confermati con il preventivo.
Capacità principali
- Struttura di 1.5 m con 16 cm di sollevamento: Un meccanismo di sollevamento aumenta l'altezza di lavoro di 16 cm oltre la struttura di 1.5 m, e il peso lordo è di 96 kg.
- Telecamere sulla testa e ai polsi in entrambe le versioni: Una Intel RealSense D435 nella testa e due telecamere RealSense D405 ai polsi sono montate sia sulla versione Standard sia sulla Flagship.
- Il carico delle mani è la scelta principale: Le mani TH-RH-1-L/R della Standard sono dimensionate per 0.5 kg; le mani ad alta precisione della Flagship per 2-3 kg, in linea con il carico di 2-3 kg per braccio.
- Due computer di bordo a scelta: La Standard monta un Jetson Orin Nano 8 GB, la Flagship un Jetson AGX Orin 64 GB Developer Kit su piattaforma ARM per stack di percezione e pianificazione più impegnativi.
- 21 gradi di libertà attivi con encoder da 18 bit: I giunti abbinano riduttori armonici a encoder da 18 bit su CAN ed EtherCAT, le mani funzionano su un bus 485 e ogni mano ha sei gradi di libertà attivi.
- Telaio su ruote fino a 1.5 m/s: La velocità di navigazione massima è di 1.5 m/s su ruote ad alte prestazioni, per pavimenti interni regolari più che per terreni accidentati.
- Interfacce standard per l'integrazione: Il robot offre USB, una porta Ethernet e una porta di ricarica Type-C, con un'API a doppio braccio come punto di accesso software.
Questo modello è proposto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale: il prezzo viene quindi confermato per progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questa unità è acquistata nuova attraverso canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | Ti5 Robotics |
|---|---|
| Modello | T170D |
| Versioni | Modello Standard 170D; modello Flagship |
| Configurazione | Umanoide a due braccia su ruote con meccanismo di sollevamento |
| Altezza totale | 1.5 m più 16 cm di altezza di sollevamento |
| Peso lordo | 96 kg |
| Apertura delle braccia | 1.35 m |
| Gradi di libertà attivi totali | 21 |
| Carico per braccio | 2–3 kg |
| Carico della mano | Standard: 0.5 kg; Flagship: 2–3 kg |
| Modello di mano ad alta destrezza | Standard: TH-RH-1-L/R; Flagship: mano ad alta destrezza e alta precisione |
| Gradi di libertà della mano ad alta destrezza | 6 attivi per mano |
| Ripetibilità dell'effettore finale | ≤0.3 mm |
| Telaio | Ruote ad alte prestazioni |
| Velocità del telaio | 1.5 m/s di velocità massima di navigazione |
| Interfaccia degli attuatori dei giunti | CAN ed EtherCAT |
| Tipo di riduttore dei giunti | Riduttore armonico |
| Risoluzione degli encoder dei giunti | 18 bit |
| Rilevamento della forza ai giunti | Flagship: sensore di forza a sei dimensioni × 2; Standard: nessuno |
| Percezione visiva | Testa Intel RealSense D435 × 1; polsi Intel RealSense D405 × 2 (entrambe le versioni) |
| Controllo e calcolo | Standard: NVIDIA Jetson Orin Nano 8 GB; Flagship: NVIDIA Jetson AGX Orin 64 GB Developer Kit, piattaforma ARM |
| Software | API a doppio braccio |
| Porte | USB, porta Ethernet, porta di ricarica Type-C |
| Comunicazione | Giunti CAN ed EtherCAT; mani 485 |
| Materiali | Struttura in lega di alluminio o simile; rivestimento in ABS o simile |
| Capacità della batteria e autonomia | Da confermare in sede di preventivo |
| Grado di protezione | Da confermare in sede di preventivo |
| Prezzo | Solo su preventivo |
Settori industriali
Domande frequenti
Il T170D ha una struttura fissa di 1.5 m con 16 cm di sollevamento contro il torso regolabile da 1.28 a 1.69 m del T170C, un'apertura delle braccia di 1.35 m contro 2 m, 21 gradi di libertà contro 22, encoder dei giunti da 18 bit contro 16/18 bit e un telaio da 1.5 m/s contro 2.0 m/s. Inoltre monta telecamere sulla testa e ai polsi in entrambe le versioni, mentre il T170C prevede telecamere e calcolo di bordo solo sulla versione Flagship.
Mani, rilevamento della forza e capacità di calcolo. La Standard ha mani TH-RH-1-L/R da 0.5 kg, nessun sensore di forza ai giunti e un Jetson Orin Nano 8 GB. La Flagship ha mani ad alta precisione da 2-3 kg, due sensori di forza a sei dimensioni e un Jetson AGX Orin 64 GB Developer Kit su piattaforma ARM. Telaio, braccia, telecamere e struttura sono gli stessi.
Ogni braccio è dimensionato per 2-3 kg con una ripetibilità dell'effettore finale di 0.3 mm o migliore. Il carico delle mani dipende dalla versione: 0.5 kg sulla Standard e 2-3 kg sulla Flagship.
No. Utilizza ruote ad alte prestazioni con una velocità di navigazione massima di 1.5 m/s, oltre a un meccanismo di sollevamento di 16 cm che alza l'altezza di lavoro oltre la struttura di 1.5 m.
Entrambe le versioni montano una telecamera sulla testa Intel RealSense D435 e due telecamere ai polsi RealSense D405. I collegamenti esterni sono USB, una porta Ethernet e una porta di ricarica Type-C, con i giunti su CAN ed EtherCAT e le mani su un bus 485.
È offerto su preventivo. Versione, configurazione, quantità e consegna vengono confermate per ogni progetto, e il prezzo viene definito nel preventivo.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.