- EtherCAT voor realtime armen CoE en PDO via EtherCAT geven een regelfrequentie tot 1 kHz, zodat de vingers in dezelfde cyclus kunnen werken als een EtherCAT-arm.
- Drie interfaces, één hand EtherCAT, CAN FD en RS-485 (Modbus-RTU) hebben elk een connector onder de pols; de twee seriële bussen werken tot 500 Hz.
- Werkt op 12 tot 64 V Bij 24 V verbruikt ze 115 mA in rust, gemiddeld 390 mA bij buigen zonder last en maximaal 4,65 A.
- Zes motoren, 11 vrijheidsgraden Aangedreven duimflexie (0–59°) en -abductie (0–90°), aangedreven flexie in elke vinger (0–81°) en vijf passieve gewrichten herhalen tot op 0,1°.
- Minstens 50 N grijpkracht De hand van 383 g grijpt met minstens 50 N, knijpt met 15 N en houdt minstens 20 kg vast.
- Klaar voor simulatie URDF-modellen voor ROS 1 en ROS 2 en een MuJoCo-model staan naast de SDK's van BrainCo voor Python en C/C++.


Beschrijving
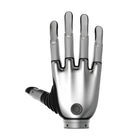
De BrainCo Revo 2 Pro (XER) is de bionische behendige robothand voor rechts in de Revo 2 Pro-versie van BrainCo, de stap boven de Basic voor robots die rond EtherCAT zijn gebouwd. De vijf vingers hebben 11 vrijheidsgraden, waarvan zes aangedreven door kernloze motoren, in een hand van 383 g die 160 mm lang en 78,5 mm breed over de handpalm is.
Veel humanoïden en collaboratieve armen sturen hun gewrichten aan via EtherCAT, en de XER sluit rechtstreeks aan op dat netwerk: CoE en PDO tot 1 kHz, met RS-485 (Modbus-RTU) en CAN FD tot 500 Hz op aparte connectoren voor eenvoudigere opstellingen. Ze werkt op 12 tot 64 V via een XT30-connector en verbruikt in rust 115 mA bij 24 V. De regeling is in de hele Revo 2-reeks gelijk: positie-, snelheids- en stroomregeling met cascade- en compliantieregeling, vijf commandomodi en een turbomodus die een zacht of verschuivend voorwerp na een blokkering steeds opnieuw grijpt.
Mechanisch is de Pro gelijk aan de andere Revo 2-versies: minstens 50 N grijpkracht, 15 N knijpkracht, een draagvermogen van minstens 20 kg, 100 mm opening tussen duim en wijsvinger, 0,1° herhaalnauwkeurigheid en 0,65 s of minder per buiging of strekking. De Revo 2 Basic-rechterhand (XRR) laat EtherCAT weg en werkt op 12–28 V; de Revo 2 Touch-rechterhand (XTR) behoudt de interfaces van de Pro en voegt een capacitieve tactiele sensor toe in elke vingertop.
Af fabriek gebruikt de XER apparaat-ID 127 en de Revo 2 Pro-linkerhand (XEL) 126, zodat een tweehandige robot beide op één bus aanspreekt. Het pakket bevat de hand met RS-485/CAN FD-, EtherCAT- en voedingskabels; de SDK's van BrainCo voor Python en C/C++ draaien op Linux, Windows en ROS, en de firmware wordt draadloos bijgewerkt. Voor andere merken en modellen bekijkt u onze behendige robothanden.
Belangrijkste mogelijkheden
- EtherCAT voor realtime armen: CoE en PDO via EtherCAT geven een regelfrequentie tot 1 kHz, zodat de vingers in dezelfde cyclus kunnen werken als een EtherCAT-arm.
- Drie interfaces, één hand: EtherCAT, CAN FD en RS-485 (Modbus-RTU) hebben elk een connector onder de pols; de twee seriële bussen werken tot 500 Hz.
- Werkt op 12 tot 64 V: Bij 24 V verbruikt ze 115 mA in rust, gemiddeld 390 mA bij buigen zonder last en maximaal 4,65 A.
- Zes motoren, 11 vrijheidsgraden: Aangedreven duimflexie (0–59°) en -abductie (0–90°), aangedreven flexie in elke vinger (0–81°) en vijf passieve gewrichten herhalen tot op 0,1°.
- Minstens 50 N grijpkracht: De hand van 383 g grijpt met minstens 50 N, knijpt met 15 N en houdt minstens 20 kg vast.
- Klaar voor simulatie: URDF-modellen voor ROS 1 en ROS 2 en een MuJoCo-model staan naast de SDK's van BrainCo voor Python en C/C++.
Kopen via Robotix Market
Dit toestel wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden als onderdeel van de offerte afgesproken — de productprijs omvat geen installatie op locatie.
Kenmerken
Specificaties
| Merk | BrainCo |
|---|---|
| Model | Revo 2 Pro |
| Versiecode | XER (rechterhand); de linkerhand is de XEL |
| Handzijde | Rechts |
| Vingers | 5 |
| Vrijheidsgraden | 11 (6 actief, 5 passief) |
| Motoren | 6 kernloze motoren, magnetische encoders, één geïntegreerde controller |
| Actieve gewrichten | Duimflexie, duimabductie/-adductie en flexie van wijs-, middel- en ringvinger en pink |
| Bewegingsbereik | Duimflexie 0–59°, duimabductie/-adductie 0–90°, elke vinger 0–81° |
| Gewicht | 383 g (zonder pols) |
| Handlengte (handbasis tot top van de middelvinger) | 160 mm |
| Maximale breedte van de handpalm | 78,5 mm |
| Duimlengte | 92 mm |
| Pols | 38 mm diameter, 13,5 mm hoog |
| Maximale opening (duim tot wijsvinger) | 100 mm |
| Grijpkracht met vijf vingers | ≥ 50 N |
| Knijpkracht | ≥ 15 N |
| Maximaal draagvermogen | ≥ 20 kg |
| Herhaalnauwkeurigheid van de regeling | 0,1° |
| Buig-/strektijd | ≤ 0,65 s |
| Bedrijfsgeluid | ≤ 50 dB op 50 cm |
| Tastwaarneming | Geen (aanwezig op de Revo 2 Touch) |
| Communicatie-interfaces | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE en PDO) |
| Communicatiefrequentie | Tot 500 Hz via RS-485 of CAN FD, tot 1 kHz via EtherCAT |
| Voedingsspanning | 12–64 V |
| Stroomverbruik bij 24 V | 115 mA in rust, 390 mA gemiddeld zonder last, 4,65 A maximaal |
| Voedingsconnector | XT30 |
| Regelmodi | Positie-, snelheids- en stroomregeling; cascaderegeling en compliantieregeling |
| Bevestiging aan de pols | 4 × M3-schroeven in schroefgaten van 3,5 mm (schroeven niet dieper dan 3 mm) |
| Standaard apparaat-ID | 127 (de linkerhand gebruikt 126), instelbaar 1–254 |
| Beveiliging | Beveiliging tegen overstroom, blokkeren, oververhitting en botsingen |
| SDK | Python en C/C++ voor Linux, Windows en ROS |
| Simulatiemodellen | URDF (ROS 1 en ROS 2) en MuJoCo |
| Firmware-updates | Draadloos (OTA) |
| Materialen | Aluminiumlegering van lucht- en ruimtevaartkwaliteit en voedselveilige kunststof |
| Gebruiksomgeving | −10 tot 40 °C, tot 90 % relatieve luchtvochtigheid |
| Standaardkleuren | Space Gray, zilver |
| Inhoud van de doos | Hand, RS-485/CAN FD-communicatiekabel, EtherCAT-communicatiekabel en voedingskabel |
| Montage op de robot | Te bevestigen bij de offerte |
Sectoren
Veelgestelde vragen
De bionische rechterhand BrainCo Revo 2 Pro (XER) kost in uw markt QAR 15,750.
Voor EtherCAT: de Pro voegt CoE- en PDO-regeling tot 1 kHz toe aan de RS-485 en CAN FD van de Basic en verbreedt de voeding van 12–28 V naar 12–64 V. Afmetingen, gewicht en kracht veranderen niet.
De Touch is de Pro met tactiele sensoren: ze voegt in elke vingertop een capacitieve sensor toe die druk, wrijving, krachtrichting en nadering meet, plus een tactiele adaptieve regelmodus. De interfaces en het voedingsbereik zijn gelijk.
383 g. Ze draagt minstens 20 kg, grijpt met minstens 50 N over vijf vingers en knijpt met minstens 15 N.
De SDK's van BrainCo voor Python en C/C++ voor Linux, Windows en ROS, URDF-modellen voor ROS 1 en ROS 2 en een MuJoCo-model. De firmware wordt draadloos bijgewerkt.
Ja, het is de rechterhand. De Revo 2 Pro-linkerhand (XEL) maakt het paar compleet, en hun standaard apparaat-ID's (127 rechts, 126 links) houden ze gescheiden op een gedeelde bus.
Recent bekeken
Je hebt nog geen producten bekeken.