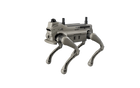
- Предустановленный навигационный комплект Модуль Jetson Orin NX 16 GB, 3D-LiDAR Mid-360, камера глубины RealSense, GNSS с антенной RTK и модуль 5G устанавливаются на роботизированную платформу L1 на заводе.
- 100 TOPS вычислений ИИ на борту Orin NX в реальном времени объединяет прямо на роботе данные видимого света, глубины и лазерных облаков точек.
- Открытое ПО RoamerX Open Промежуточное ПО ROS 2, открытый набор инструментов SLAM и Nav2 и примеры функций картографирования и навигации дают исследовательской команде рабочую отправную точку.
- Исходный код, который можно менять Код открыт, новые версии поступают из репозитория Genisom на GitHub, а визуализация и отладка выполняются в RViz на ПК с Ubuntu.
- Порты для вашего оборудования Два порта Gigabit Ethernet, SBUS + RS-485, два порта USB 3.0 Type-C, выход 24 V DC и слот для SIM-карты позволяют подключить дополнительные датчики и модули.
- IP54 и 3,7 m/s на разном покрытии Робот массой 17 kg несёт 5 kg и преодолевает уклоны 30°, на пределе 40°, по дорогам, мощёным покрытиям, траве и гравию.

Описание
Genisom L1 EDU — это четвероногий робот L1 с предустановленным навигационным комплектом Genisom и открытым программным обеспечением RoamerX Open, созданный для университетов и робототехнических лабораторий, которые сами разрабатывают системы восприятия, локализации и навигации. В дополнение к стандартной платформе L1 он оснащён вычислительным модулем NVIDIA Jetson Orin NX 16 GB с производительностью ИИ 100 TOPS, 3D-LiDAR Mid-360, камерой глубины Intel RealSense, модулем позиционирования GNSS с антенной RTK и модулем связи 5G и объединяет прямо на борту восприятие в видимом свете, данные глубины и лазерные облака точек.
RoamerX Open — это набор инструментов, а не готовое приложение: промежуточное ПО ROS 2, открытый набор алгоритмов SLAM и Nav2 и примеры функций картографирования и навигации с визуализацией в RViz на ПК с Ubuntu. Genisom относит его к уровню исследовательской демонстрации. Фреймворк работает от начала до конца, а то, что вы построите на его основе, зависит от вашей команды, поэтому он подходит группам с сильными компетенциями в алгоритмах и интеграции ПО. Исходный код открыт, новые версии загружаются из репозитория Genisom на GitHub, а вопросы по ПО решаются через open-source-сообщество.
Платформа имеет 12 суставов с пиковым моментом 48 N·m и развивает скорость 3,7 m/s. Она преодолевает уклоны 30° в стандартных условиях и до 40° на пределе возможностей, несёт 5 kg и передвигается по дорогам, мощёным покрытиям, траве, гравию и грунтовкам. При массе 17 kg её габариты в положении стоя составляют около 630 × 360 × 525 mm, а в положении лёжа — около 670 × 425 × 255 mm; степень защиты — IP54, а одного заряда хватает на 0,5–1,5 часа работы и до 4,5 km пути. Два порта Gigabit Ethernet, SBUS + RS-485, два порта USB 3.0 Type-C, выход 24 V DC и слот для SIM-карты позволяют подключить ваши собственные датчики и модули.
По сравнению со стандартным Genisom L1 эта версия добавляет вычислительное оборудование, LiDAR, камеру глубины, GNSS/RTK и 5G, необходимые для работ по автономной навигации. Если вам нужна не исследовательская платформа, а робот, который сразу патрулирует без собственной разработки, выбирайте L1 EDU RoamerX Pro: то же оборудование с платным, готовым к развёртыванию пакетом ПО от Genisom. Ёмкость аккумулятора и время зарядки уточняются в коммерческом предложении.
Ключевые возможности
- Предустановленный навигационный комплект: Модуль Jetson Orin NX 16 GB, 3D-LiDAR Mid-360, камера глубины RealSense, GNSS с антенной RTK и модуль 5G устанавливаются на роботизированную платформу L1 на заводе.
- 100 TOPS вычислений ИИ на борту: Orin NX в реальном времени объединяет прямо на роботе данные видимого света, глубины и лазерных облаков точек.
- Открытое ПО RoamerX Open: Промежуточное ПО ROS 2, открытый набор инструментов SLAM и Nav2 и примеры функций картографирования и навигации дают исследовательской команде рабочую отправную точку.
- Исходный код, который можно менять: Код открыт, новые версии поступают из репозитория Genisom на GitHub, а визуализация и отладка выполняются в RViz на ПК с Ubuntu.
- Порты для вашего оборудования: Два порта Gigabit Ethernet, SBUS + RS-485, два порта USB 3.0 Type-C, выход 24 V DC и слот для SIM-карты позволяют подключить дополнительные датчики и модули.
- IP54 и 3,7 m/s на разном покрытии: Робот массой 17 kg несёт 5 kg и преодолевает уклоны 30°, на пределе 40°, по дорогам, мощёным покрытиям, траве и гравию.
Покупка через Robotix Market
Оборудование приобретается новым по устоявшимся каналам дистрибуции и поставляется по всему миру с гарантией производителя. Техническая поддержка координируется с сервисной сетью производителя. Объём внедрения, конфигурация и ответственность за пусконаладку согласовываются в рамках коммерческого предложения — стоимость товара не включает монтаж на объекте.
Характеристики
Характеристики
| Бренд | Genisom |
|---|---|
| Модель | L1 EDU |
| Тип продукта | Четвероногий робот с 12 степенями свободы и предустановленным навигационным комплектом для исследований и обучения |
| Масса | 17 kg |
| Габариты в положении стоя (Д × Ш × В) | Около 630 × 360 × 525 mm |
| Габариты в положении лёжа (Д × Ш × В) | Около 670 × 425 × 255 mm |
| Грузоподъёмность | 5 kg |
| Степени свободы | 12 |
| Пиковый момент в суставах | 48 N·m |
| Максимальная скорость | 3,7 m/s |
| Уклон | 30° в стандартных условиях, до 40° на пределе |
| Время работы | 0,5–1,5 ч |
| Максимальная дальность хода | 4,5 km на одном заряде |
| Степень защиты | IP54 |
| Бортовой вычислитель | NVIDIA Jetson Orin NX 16 GB, 100 TOPS |
| LiDAR | Mid-360 3D LiDAR |
| Камера глубины | Intel RealSense |
| Позиционирование | Модуль GNSS с антенной RTK |
| Связь | Модуль 5G, слот для SIM-карты |
| Интерфейсы расширения | Gigabit Ethernet × 2, SBUS + RS-485, USB 3.0 Type-C × 2 (Orin NX и 3588), выход питания 24 V DC |
| Вторичная разработка | Поддерживается |
| Пакет ПО | RoamerX Open (открытый код): промежуточное ПО ROS 2, открытый набор инструментов SLAM/Nav2, примеры картографирования и навигации |
| Интерфейс управления | RViz на ПК с Ubuntu |
| Обновления ПО | Самостоятельная загрузка из репозитория Genisom на GitHub |
| Поддержка ПО | Open-source-сообщество |
| Ёмкость аккумулятора и время зарядки | Уточняется в коммерческом предложении |
Отрасли
Часто задаваемые вопросы
Робот и навигационное оборудование одинаковы. L1 EDU поставляется с RoamerX Open — открытым пакетом Genisom из промежуточного ПО ROS 2, открытого набора инструментов SLAM/Nav2 и примеров картографирования и навигации для команд, которые разрабатывают собственные алгоритмы. Версия RoamerX Pro добавляет платный пакет Genisom с готовой к развёртыванию навигацией, автоматическим возвратом на зарядку, приложением для планшета и выделенной послепродажной поддержкой.
Стандартный L1 — это только роботизированная платформа. L1 EDU добавляет навигационный комплект с вычислительным модулем Jetson Orin NX 16 GB, LiDAR Mid-360, камерой глубины RealSense, GNSS с антенной RTK и модулем 5G, а также ПО RoamerX Open для разработки автономной навигации.
Genisom адресует его исследователям с сильными компетенциями в алгоритмах и интеграции ПО. Фреймворк работает от начала до конца на уровне исследовательской демонстрации; превратить его в прикладное решение предстоит вашей собственной команде, в ROS 2 с RViz на ПК с Ubuntu.
RoamerX Open — открытое ПО: новые версии вы загружаете самостоятельно из репозитория Genisom на GitHub, а сопровождение ПО и ответы на вопросы обеспечивает open-source-сообщество.
От 0,5 до 1,5 часа при максимальной дальности хода 4,5 km на одном заряде. Ёмкость аккумулятора и время зарядки уточняются в коммерческом предложении.
Четвероногий робот Genisom L1 EDU продаётся на вашем рынке по цене QAR 42,990.
Недавно просмотренные
Вы ещё не просматривали ни одного товара.