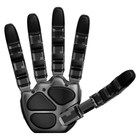
- Пять пальцев, 20 суставов Четыре пальца и большой палец по четыре активных сустава дают 20 степеней свободы против 16 у V5 Plus и V5 Sense.
- Modbus через RS-485 или Ethernet Modbus RTU, Modbus TCP или собственный протокол RS-485 подключают кисть напрямую к контроллерам промышленных роботов и систем автоматизации.
- Датчики в кончиках пальцев, суставах и ладони Датчики давления охватывают диапазон от 260 до 1260 гПа с точностью 1 кПа, а каждый кончик пальца светится синим, зелёным, оливковым или красным по мере усиления захвата.
- Три режима управления и High-Force Mode Управление по току для задач, чувствительных к усилию, по положению с разрешением 0,088° и по жёсткости для податливого удержания, а также High-Force Mode для более крепкого захвата.
- Компенсация трения и температуры Встроенные алгоритмы корректируют ошибку управления из-за трения и температуры, поэтому суставы ведут себя одинаково при изменении условий.
- Алюминиевый корпус, профилированная ладонь Радиаторы в верхних частях пальцев выдерживают длительные высокие нагрузки, а ладонь с 3D-профилем увеличивает площадь контакта для устойчивого захвата.
- Мониторинг в Ubuntu с ROS 2 Отображение движения и давления в реальном времени, менеджер поз и последовательностей и графики во времени работают в Ubuntu 22.04 или 24.04 LTS с ROS 2.


Описание
Wonik Allegro Hand V6 F — пятипалая ловкая роботизированная кисть Wonik Robotics: четыре пальца и большой палец по четыре активных сустава, 20 степеней свободы и датчики давления в кончиках пальцев, суставах пальцев и ладони. Масса кисти — 1150 г, грузоподъёмность — до 15 кг; к промышленным контроллерам она подключается по Modbus через RS-485 или Ethernet.
V6 F создана для манипуляции, которая должна работать не только в лаборатории, но и в роботизированной ячейке. Вместо шины CAN прежних кистей Allegro она поддерживает Modbus RTU, Modbus TCP или собственный протокол RS-485, поэтому промышленный робот или контроллер автоматизации может управлять ею напрямую. На одной кисти работают три режима управления: по току — для задач, чувствительных к усилию, по положению с разрешением 0,088° и по жёсткости — для податливого или жёсткого удержания, а также режим High-Force Mode для захватов, где нужно держать крепче. Компенсация трения и температуры сохраняет одинаковое поведение суставов при изменении условий.
Датчики давления измеряют от 260 до 1260 гПа с точностью 1 кПа при температуре от 0 до 60 °C, а каждый кончик пальца светится синим, зелёным, оливковым или красным, показывая состояние захвата. Алюминиевый корпус имеет радиаторы в верхних частях пальцев для длительных высоких нагрузок и ладонь с 3D-профилем, которая увеличивает площадь контакта. Редуктор один — 288,35:1, момент удержания 0,92 Н·м, номинальный момент 0,23 Н·м. Инструменты мониторинга — с отображением движения и давления в реальном времени, менеджером поз и последовательностей и графиками положения суставов, тока, температуры и данных датчиков во времени — работают в Ubuntu 22.04 или 24.04 LTS с ROS 2.
Если нужна четырёхпалая кисть с шиной CAN, Allegro Hand V5 Sense воспринимает давление в кончиках и суставах пальцев, а Allegro Hand V5 Plus — только в кончиках пальцев. Трёхпалая Allegro Hand V5 и Allegro Hand V4 с управлением по моменту дополняют линейку. Сравните их с другими нашими ловкими роботизированными кистями.
Ключевые возможности
- Пять пальцев, 20 суставов: Четыре пальца и большой палец по четыре активных сустава дают 20 степеней свободы против 16 у V5 Plus и V5 Sense.
- Modbus через RS-485 или Ethernet: Modbus RTU, Modbus TCP или собственный протокол RS-485 подключают кисть напрямую к контроллерам промышленных роботов и систем автоматизации.
- Датчики в кончиках пальцев, суставах и ладони: Датчики давления охватывают диапазон от 260 до 1260 гПа с точностью 1 кПа, а каждый кончик пальца светится синим, зелёным, оливковым или красным по мере усиления захвата.
- Три режима управления и High-Force Mode: Управление по току для задач, чувствительных к усилию, по положению с разрешением 0,088° и по жёсткости для податливого удержания, а также High-Force Mode для более крепкого захвата.
- Компенсация трения и температуры: Встроенные алгоритмы корректируют ошибку управления из-за трения и температуры, поэтому суставы ведут себя одинаково при изменении условий.
- Алюминиевый корпус, профилированная ладонь: Радиаторы в верхних частях пальцев выдерживают длительные высокие нагрузки, а ладонь с 3D-профилем увеличивает площадь контакта для устойчивого захвата.
- Мониторинг в Ubuntu с ROS 2: Отображение движения и давления в реальном времени, менеджер поз и последовательностей и графики во времени работают в Ubuntu 22.04 или 24.04 LTS с ROS 2.
Эта модель предлагается по индивидуальному коммерческому предложению. Конфигурация, аксессуары, объём интеграции и график поставки влияют на итоговую сумму, поэтому цена согласовывается для каждого проекта, а не публикуется.
Покупка через Robotix Market
Оборудование приобретается новым по устоявшимся каналам дистрибуции и поставляется по всему миру с гарантией производителя. Техническая поддержка координируется с собственной сервисной сетью производителя. Объём внедрения, конфигурация и ответственность за пусконаладку согласовываются в рамках коммерческого предложения — стоимость товара не включает монтаж на объекте.
Характеристики
Характеристики
| Бренд | Wonik Robotics |
|---|---|
| Модель | Allegro Hand V6 F |
| Пальцы | 5 (четыре пальца и большой палец) |
| Степени свободы | 20 активных (по 4 на палец) |
| Привод | Двигатели постоянного тока |
| Передаточное отношение | 288,35:1 |
| Момент удержания | 0,92 Н·м |
| Номинальный момент | 0,23 Н·м |
| Разрешение суставов | 0,088° |
| Грузоподъёмность | До 15 кг |
| Масса | 1150 г |
| Режимы управления | Управление по току, положению и жёсткости, а также High-Force Mode |
| Компенсация | Компенсация трения и температуры |
| Тактильное восприятие | Датчики давления в кончиках пальцев, суставах пальцев и ладони |
| Диапазон давления | 260–1260 гПа |
| Точность измерения давления | 1 кПа |
| Рабочая температура датчиков | 0–60 °C |
| Светодиод кончика пальца | Синий при 1050 гПа и ниже; зелёный 1050–1130 гПа; оливковый 1130–1170 гПа; красный при 1170 гПа и выше |
| Интерфейс связи | RS-485, Ethernet |
| Протокол | Modbus RTU, Modbus TCP, собственный протокол RS-485 |
| Питание | 24,0 В, 5,0 А, 120 Вт |
| Конструкция | Алюминиевый корпус, радиаторы в верхних частях пальцев, ладонь с 3D-профилем |
| Программное обеспечение | Мониторинг в реальном времени, менеджер поз и последовательностей, графики положения суставов, тока двигателей, температуры и данных датчиков во времени; ROS 2 |
| Требования к управляющему компьютеру | Intel Core i3-8109U или мощнее, 2 ГБ ОЗУ, 2 ГБ на диске, OpenGL 3.0 с аппаратным ускорением и 64 МБ видеопамяти, Ubuntu 22.04 или 24.04 LTS |
| Сторона | Уточняется в коммерческом предложении |
| Адаптер для крепления к манипулятору | Уточняется в коммерческом предложении |
Отрасли
Часто задаваемые вопросы
Кисть поставляется по индивидуальному коммерческому предложению: конфигурация, количество и условия поставки согласовываются для каждого проекта.
Четыре пальца и большой палец, по четыре активных сустава в каждом: 20 степеней свободы. У V5 Plus и V5 Sense их 16, у трёхпалой V5 — 9.
Давление в кончиках пальцев, суставах пальцев и ладони в диапазоне от 260 до 1260 гПа с точностью 1 кПа при температуре от 0 до 60 °C. Светодиод каждого кончика пальца показывает состояние захвата цветом — от синего через зелёный и оливковый до красного.
Она весит 1150 г, максимальная грузоподъёмность — 15 кг.
Через RS-485 или Ethernet по протоколам Modbus RTU, Modbus TCP или собственному протоколу RS-485 при питании 24,0 В, 5,0 А. Инструменты мониторинга работают в Ubuntu 22.04 или 24.04 LTS с ROS 2; крепление к вашему манипулятору уточняется в коммерческом предложении.
V6 F добавляет пятый палец, датчики в ладони, управление по положению и жёсткости с High-Force Mode и Modbus через RS-485 или Ethernet вместо CAN при массе 1150 г. У V5 Sense три пальца и большой палец, управление по току через CAN на 333 Гц и масса 1240 г.
Недавно просмотренные
Вы ещё не просматривали ни одного товара.