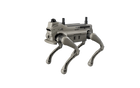
- Navigationskit vorinstalliert Ein Modul Jetson Orin NX 16 GB, ein 3D-LiDAR Mid-360, eine RealSense-Tiefenkamera, GNSS mit RTK-Antenne und ein 5G-Modul sind ab Werk auf der Roboterplattform L1 montiert.
- 100 TOPS KI-Rechenleistung an Bord Der Orin NX fusioniert Daten aus sichtbarem Licht, Tiefenbildern und Laser-Punktwolken in Echtzeit direkt auf dem Roboter.
- Open-Source-Software RoamerX Open ROS-2-Middleware, ein quelloffenes SLAM- und Nav2-Toolkit sowie Beispielfunktionen für Kartierung und Navigation geben einem Forschungsteam einen funktionierenden Ausgangspunkt.
- Quellcode, den Sie ändern können Der Code ist offen, neue Versionen kommen aus dem GitHub-Repository von Genisom, und Visualisierung sowie Fehlersuche erfolgen in RViz auf einem Ubuntu-PC.
- Anschlüsse für Ihre eigene Hardware Zwei Gigabit-Ethernet-Anschlüsse, SBUS + RS-485, zwei USB-3.0-Typ-C-Anschlüsse, ein 24-V-DC-Ausgang und ein SIM-Steckplatz nehmen zusätzliche Sensoren und Module auf.
- IP54 und 3,7 m/s auf wechselndem Untergrund Der 17 kg schwere Roboter trägt 5 kg und bewältigt Steigungen von 30°, im Grenzbereich 40°, auf Straßen, Pflaster, Rasen und Schotter.

Beschreibung
Der Genisom L1 EDU ist der Vierbeiner L1 mit vorinstalliertem Navigationskit von Genisom und der Open-Source-Software RoamerX Open, gebaut für Hochschulen und Robotiklabore, die Wahrnehmung, Lokalisierung und Navigation selbst entwickeln. Zusätzlich zur Standardplattform L1 trägt er ein Rechenmodul NVIDIA Jetson Orin NX 16 GB mit 100 TOPS KI-Rechenleistung, ein 3D-LiDAR Mid-360, eine Intel-RealSense-Tiefenkamera, ein GNSS-Positionierungsmodul mit RTK-Antenne und ein 5G-Kommunikationsmodul. So fusioniert er Wahrnehmung aus sichtbarem Licht, Tiefendaten und Laser-Punktwolken direkt auf dem Roboter.
RoamerX Open ist ein Werkzeugkasten, keine fertige Anwendung: ROS-2-Middleware, ein quelloffenes SLAM- und Nav2-Algorithmus-Toolkit sowie Beispielfunktionen für Kartierung und Navigation, visualisiert in RViz auf einem Ubuntu-PC. Genisom stuft es auf dem Niveau einer Forschungsdemo ein. Das Framework läuft durchgängig, und was Sie darauf aufbauen, liegt bei Ihrem Team. Es eignet sich daher für Gruppen mit ausgeprägten Kompetenzen in Algorithmen und Softwareintegration. Der Quellcode ist offen, neue Versionen werden aus dem GitHub-Repository von Genisom heruntergeladen, und Softwarefragen werden über die Open-Source-Community geklärt.
Die Plattform hat 12 Gelenke mit 48 N·m Spitzendrehmoment und erreicht 3,7 m/s. Sie bewältigt Steigungen von 30° unter Standardbedingungen und bis zu 40° im Grenzbereich, trägt 5 kg und läuft auf Straßen, Pflaster, Rasen, Schotter und unbefestigten Wegen. Bei 17 kg misst sie stehend etwa 630 × 360 × 525 mm und liegend etwa 670 × 425 × 255 mm, sie ist nach IP54 geschützt, und eine Akkuladung reicht für 0,5–1,5 Stunden Betrieb und bis zu 4,5 km. Zwei Gigabit-Ethernet-Anschlüsse, SBUS + RS-485, zwei USB-3.0-Typ-C-Anschlüsse, ein 24-V-DC-Ausgang und ein SIM-Steckplatz nehmen Ihre eigenen Sensoren und Module auf.
Gegenüber dem Standardmodell Genisom L1 ergänzt diese Ausführung die Rechen-, LiDAR-, Tiefenkamera-, GNSS/RTK- und 5G-Hardware, die Arbeiten zur autonomen Navigation erfordern. Wenn Sie statt einer Forschungsbasis einen Roboter suchen, der ohne eigene Entwicklungsarbeit sofort patrouilliert, bietet der L1 EDU RoamerX Pro dieselbe Hardware mit dem kostenpflichtigen, sofort einsetzbaren Softwarepaket von Genisom. Akkukapazität und Ladezeit werden im Angebot bestätigt.
Wichtigste Fähigkeiten
- Navigationskit vorinstalliert: Ein Modul Jetson Orin NX 16 GB, ein 3D-LiDAR Mid-360, eine RealSense-Tiefenkamera, GNSS mit RTK-Antenne und ein 5G-Modul sind ab Werk auf der Roboterplattform L1 montiert.
- 100 TOPS KI-Rechenleistung an Bord: Der Orin NX fusioniert Daten aus sichtbarem Licht, Tiefenbildern und Laser-Punktwolken in Echtzeit direkt auf dem Roboter.
- Open-Source-Software RoamerX Open: ROS-2-Middleware, ein quelloffenes SLAM- und Nav2-Toolkit sowie Beispielfunktionen für Kartierung und Navigation geben einem Forschungsteam einen funktionierenden Ausgangspunkt.
- Quellcode, den Sie ändern können: Der Code ist offen, neue Versionen kommen aus dem GitHub-Repository von Genisom, und Visualisierung sowie Fehlersuche erfolgen in RViz auf einem Ubuntu-PC.
- Anschlüsse für Ihre eigene Hardware: Zwei Gigabit-Ethernet-Anschlüsse, SBUS + RS-485, zwei USB-3.0-Typ-C-Anschlüsse, ein 24-V-DC-Ausgang und ein SIM-Steckplatz nehmen zusätzliche Sensoren und Module auf.
- IP54 und 3,7 m/s auf wechselndem Untergrund: Der 17 kg schwere Roboter trägt 5 kg und bewältigt Steigungen von 30°, im Grenzbereich 40°, auf Straßen, Pflaster, Rasen und Schotter.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | Genisom |
|---|---|
| Modell | L1 EDU |
| Produkttyp | Vierbeiniger Roboter mit 12 Freiheitsgraden und vorinstalliertem Navigationskit, für Forschung und Lehre |
| Gewicht | 17 kg |
| Abmessungen stehend (L × B × H) | Etwa 630 × 360 × 525 mm |
| Abmessungen liegend (L × B × H) | Etwa 670 × 425 × 255 mm |
| Traglast | 5 kg |
| Freiheitsgrade | 12 |
| Spitzendrehmoment der Gelenke | 48 N·m |
| Höchstgeschwindigkeit | 3,7 m/s |
| Steigung | 30° unter Standardbedingungen, bis zu 40° im Grenzbereich |
| Betriebsdauer | 0,5–1,5 h |
| Maximale Reichweite | 4,5 km pro Ladung |
| Schutzart | IP54 |
| Bordrechner | NVIDIA Jetson Orin NX 16 GB, 100 TOPS |
| LiDAR | Mid-360 3D LiDAR |
| Tiefenkamera | Intel RealSense |
| Positionierung | GNSS-Modul mit RTK-Antenne |
| Kommunikation | 5G-Modul, SIM-Kartensteckplatz |
| Erweiterungsschnittstellen | Gigabit-Ethernet × 2, SBUS + RS-485, USB 3.0 Typ-C × 2 (Orin NX und 3588), 24-V-DC-Stromausgang |
| Sekundärentwicklung | Unterstützt |
| Softwarepaket | RoamerX Open (Open Source): ROS-2-Middleware, quelloffenes SLAM/Nav2-Toolkit, Beispiele für Kartierung und Navigation |
| Bedienung | RViz auf einem Ubuntu-PC |
| Software-Updates | Selbst-Download aus dem GitHub-Repository von Genisom |
| Software-Support | Open-Source-Community |
| Akkukapazität und Ladezeit | Im Angebot bestätigen |
Branchen
Häufig gestellte Fragen
Roboter und Navigationshardware sind identisch. Der L1 EDU wird mit RoamerX Open geliefert, dem Open-Source-Paket von Genisom aus ROS-2-Middleware, einem quelloffenen SLAM/Nav2-Toolkit und Beispielfunktionen für Kartierung und Navigation, für Teams, die ihre eigenen Algorithmen entwickeln. Die Ausführung RoamerX Pro ergänzt das kostenpflichtige Paket von Genisom mit einsatzbereiter Navigation, automatischer Rückkehr zur Ladestation, einer Tablet-App und eigenem After-Sales-Support.
Der Standard-L1 ist die reine Roboterplattform. Der L1 EDU ergänzt das Navigationskit mit einem Rechenmodul Jetson Orin NX 16 GB, einem LiDAR Mid-360, einer RealSense-Tiefenkamera, GNSS mit RTK-Antenne und einem 5G-Modul sowie die Software RoamerX Open für die Entwicklung autonomer Navigation.
Genisom richtet es an Forschungsanwender mit ausgeprägten Kompetenzen in Algorithmen und Softwareintegration. Das Framework läuft durchgängig auf dem Niveau einer Forschungsdemo; daraus eine Anwendung zu machen, ist Aufgabe Ihres eigenen Teams, in ROS 2 mit RViz auf einem Ubuntu-PC.
RoamerX Open ist Open Source: Neue Versionen laden Sie selbst aus dem GitHub-Repository von Genisom herunter, und Softwarepflege sowie Fragen laufen über die Open-Source-Community.
Zwischen 0,5 und 1,5 Stunden, bei einer maximalen Reichweite von 4,5 km pro Ladung. Akkukapazität und Ladezeit werden im Angebot bestätigt.
Der vierbeinige Roboter Genisom L1 EDU kostet in Ihrem Markt QAR 42,990.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.