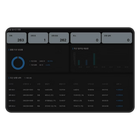
- Software, keine Maschine WR-ACS ist die übergeordnete Steuerungsebene über einer Flotte autonomer mobiler Roboter; mechanische Komponenten werden nicht mitgeliefert.
- Bis zu 100 Roboter in Echtzeit Die Plattform überwacht und steuert bis zu hundert Roboter gleichzeitig. Das gibt die Flottengröße vor, für deren Überwachung sie ausgelegt ist.
- Missionen aus Blöcken Missionen werden den Robotern über ein Scratch-basiertes visuelles Framework zugewiesen, sodass die Aufgabenlogik aus Blöcken zusammengesetzt und nicht als herkömmlicher Code geschrieben wird.
- Karten mit Geofencing Die Kartenbearbeitung funktioniert, indem Zonen auf dem Anlagenplan eingezeichnet und mit Funktionen verknüpft werden. So werden Roboterverhalten und Verkehr Bereich für Bereich gesteuert.
- Verkehrssteuerung und ERP-Anbindung Multi-Roboter-Verkehrssteuerung, Zielruf und Routennavigation koordinieren Maschinen, die sich dieselben Gänge teilen, und die Plattform ist an übergeordnete Systeme wie ERP und MES angebunden.
- Aufzeichnungen und Statistiken Der Betriebsverlauf wird nach Roboter, Typ und Datum gespeichert, Störungsursachen und Lösungen werden festgehalten, und tägliche, wöchentliche und monatliche Daten werden ausgewertet, mit der Erfolgsquote jedes Roboters als Grafik.
- Browserbasierte, anpassbare Ansichten Eine webbasierte, responsive Oberfläche passt sich dem jeweiligen Display an, und die GUI lässt sich daran ausrichten, wie ein Team seine Flotte tatsächlich überwacht.


Beschreibung
WR-ACS ist Software. Es ist das AMR-Steuerungssystem (AMR Control System), das über einer Flotte autonomer mobiler Roboter steht und sie koordiniert: Es wird keine Maschine mitgeliefert, und das System selbst bewegt, trägt oder handhabt nichts. Es überwacht und steuert bis zu 100 Roboter in Echtzeit und lässt sich in übergeordnete Systeme wie ERP und MES einbinden, sodass die Arbeit der Roboter von den Plänen gesteuert werden kann, nach denen ein Standort bereits arbeitet.
Seine Aufgabe ist die Flotte, nicht die einzelne Maschine. Missionserstellung, Verkehrskoordination, Live-Überwachung, Aufzeichnungen und Statistiken laufen auf einer Plattform zusammen, die über eine webbasierte, responsive Oberfläche erreichbar ist. Diese passt sich dem Bildschirm an, auf dem sie geöffnet wird, statt an eine feste Konsole gebunden zu sein. Die GUI lässt sich an die Arbeitsweise eines Teams anpassen, und Warnmeldungen machen den Bewegungsverlauf sichtbar, sodass das Bedienpersonal keine Rohprotokolle lesen muss, um ein Ereignis zu bemerken.
Zwei Designentscheidungen fallen auf. Karten werden per Geofencing konfiguriert: Zonen werden auf dem Anlagenplan eingezeichnet und mit Funktionen verknüpft. So werden mehrere Roboter Bereich für Bereich überwacht, gesteuert und voneinander ferngehalten. Missionen werden in einem Scratch-basierten visuellen Framework zusammengesetzt, sodass die Aufgabenlogik aus Blöcken aufgebaut und nicht als Code geschrieben wird. Dass für die Erstellung von Missionen ein Open-Source-Framework verwendet wird, sagt nichts darüber aus, wie WR-ACS selbst lizenziert ist. Das sollte mit dem Angebot geklärt werden.
Im Betrieb speichert die Plattform den Verlauf nach Roboter, Typ und Datum, hält bei Störungen Ursache und Lösung fest und wertet tägliche, wöchentliche und monatliche Daten aus, wobei die Erfolgsquote jedes Roboters als Grafik dargestellt wird. IoT-Geräte lassen sich auf derselben Plattform überwachen und bei Bedarf direkt steuern. Zwei Punkte werden mit dem Angebot bestätigt: mit Robotern welcher Hersteller sich die Software verbinden lässt und wie sie lizenziert, gehostet und installiert wird.
Wichtigste Fähigkeiten
- Software, keine Maschine: WR-ACS ist die übergeordnete Steuerungsebene über einer Flotte autonomer mobiler Roboter; mechanische Komponenten werden nicht mitgeliefert.
- Bis zu 100 Roboter in Echtzeit: Die Plattform überwacht und steuert bis zu hundert Roboter gleichzeitig. Das gibt die Flottengröße vor, für deren Überwachung sie ausgelegt ist.
- Missionen aus Blöcken: Missionen werden den Robotern über ein Scratch-basiertes visuelles Framework zugewiesen, sodass die Aufgabenlogik aus Blöcken zusammengesetzt und nicht als herkömmlicher Code geschrieben wird.
- Karten mit Geofencing: Die Kartenbearbeitung funktioniert, indem Zonen auf dem Anlagenplan eingezeichnet und mit Funktionen verknüpft werden. So werden Roboterverhalten und Verkehr Bereich für Bereich gesteuert.
- Verkehrssteuerung und ERP-Anbindung: Multi-Roboter-Verkehrssteuerung, Zielruf und Routennavigation koordinieren Maschinen, die sich dieselben Gänge teilen, und die Plattform ist an übergeordnete Systeme wie ERP und MES angebunden.
- Aufzeichnungen und Statistiken: Der Betriebsverlauf wird nach Roboter, Typ und Datum gespeichert, Störungsursachen und Lösungen werden festgehalten, und tägliche, wöchentliche und monatliche Daten werden ausgewertet, mit der Erfolgsquote jedes Roboters als Grafik.
- Browserbasierte, anpassbare Ansichten: Eine webbasierte, responsive Oberfläche passt sich dem jeweiligen Display an, und die GUI lässt sich daran ausrichten, wie ein Team seine Flotte tatsächlich überwacht.
Dieses Modell wird auf Angebotsbasis angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferzeitplan beeinflussen den Endbetrag, daher wird der Preis projektbezogen bestätigt und nicht ausgewiesen.
Kauf über Robotix Market
Dieses Produkt wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem eigenen Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — die Installation an Ihrem Standort ist im Produktpreis nicht enthalten.
Funktionen
Technische Daten
| Marke | Wonik Robotics |
|---|---|
| Hersteller | Wonik Robotics, Südkorea |
| Modell | WR-ACS |
| Produkttyp | Softwareplattform AMR Control System (ACS), ohne Hardware |
| Benutzeroberfläche | Webbasiertes, responsives Steuerungssystem mit vom Benutzer anpassbarer GUI |
| Flottenkapazität | Überwacht und steuert bis zu 100 Roboter in Echtzeit |
| Unternehmensintegration | Übergeordnete Systeme wie ERP und MES |
| Kartenkonfiguration | Konfiguration von Zonenfunktionen per Geofencing |
| Missionserstellung | Missionsplattform auf Basis des Scratch-Frameworks (visuelles Open-Source-Framework) |
| Flottenkoordination | Multi-Roboter-Verkehrssteuerung, Zielruf, Routennavigation |
| Überwachung | Betriebsstatus und Fahrverlauf der AMR in Echtzeit, mit Warnmeldungen zum Bewegungsverlauf |
| Aufzeichnungen | Betriebsverlauf nach Roboter, Typ und Datum; Störungsursachen und Lösungen werden erfasst |
| Statistik | Tägliche, wöchentliche und monatliche Betriebsdaten; Erfolgsquote pro Roboter als Grafik |
| IoT-Integration | Einheitliche Überwachung von IoT-Geräten mit Echtzeitstatus und direkter Steuerung |
| Konfigurierbarkeit | Funktionen werden an die Gegebenheiten des Werks angepasst und bearbeitet |
| Unterstützte Roboterhersteller | Im Angebot bestätigen |
| Lizenzmodell | Im Angebot bestätigen |
| Hosting | Im Angebot bestätigen |
| Server- und Client-Anforderungen | Im Angebot bestätigen |
| Unterstützte Sprachen | Im Angebot bestätigen |
Branchen
Häufig gestellte Fragen
Die Wonik WR-ACS AMR-Steuerungssoftware wird auf Angebotsbasis angeboten: Konfiguration, Stückzahl und Lieferung werden projektbezogen bestätigt.
Nein. WR-ACS ist eine Softwareplattform, nämlich das Steuerungssystem, das eine Flotte autonomer mobiler Roboter überwacht. Eine Maschine wird nicht mitgeliefert. Die Software wird zusätzlich zu Robotern gekauft, nicht an ihrer Stelle, und sie läuft im Browser statt auf einer eigenen Konsole.
Bis zu 100 Roboter, in Echtzeit überwacht und gesteuert. Dieser Wert beschreibt die Obergrenze, für die die Plattform ausgelegt ist. Ein Standort, der eine Flotte in dieser Größenordnung plant, sollte sein Layout und seine Auslastung daher mit dem Angebot durchgehen.
Über ein Scratch-basiertes visuelles Framework. Die Missionslogik wird aus Blöcken zusammengesetzt und nicht als herkömmlicher Code geschrieben. Der Hersteller stellt das als Möglichkeit dar, mit der das Betriebspersonal ohne Softwareteam eine große Bandbreite an Missionen erstellen kann.
Ja. Die Plattform lässt sich in übergeordnete Systeme wie ERP und MES integrieren. So können Transportaufträge direkt aus der Produktions- und Ressourcenplanung vergeben werden, statt separat erfasst zu werden, und die Flottenaktivität kann dorthin zurückgemeldet werden.
Die Kompatibilität mit Maschinen anderer Hersteller wird für jedes Modell einzeln bestätigt. Wer eine gemischte Flotte plant, sollte die unterstützten Robotermodelle sowie Lizenzierung, Hosting und Installation im Rahmen des Angebots bestätigen lassen.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.