- 40 TOPS a bordo Un módulo NVIDIA Orin Nano ejecuta en tiempo real modelos de detección, seguimiento y segmentación en el propio robot.
- Tres tipos de visión Las cámaras 1080p delantera y trasera, dos cámaras de profundidad integradas y una Intel RealSense D435i aportan a la vez datos de color, profundidad y movimiento.
- SDK de cámara abierto El SDK de cámara ampliado da acceso directo a los flujos de la RealSense y de profundidad para pipelines de percepción propios.
- Movilidad sobre patas El robot camina a hasta 1,8 m/s, sube pendientes de 30 a 35°, supera obstáculos de 16 cm y carga de 3 a 7 kg.
- Comportamientos listos para usar El seguimiento activo, la esquiva de obstáculos y la interacción por voz con IA bilingüe funcionan desde la primera clase.
- De la simulación a las articulaciones Las API de alto y bajo nivel en C++ y Python, ROS e Isaac Gym llevan a los estudiantes de la simulación a las patas reales.
- Unas 2,5 horas por carga La batería de alta capacidad de 8000 mAh duplica la capacidad de la batería de la versión Entry Level.

Descripción
La visión artificial es fácil de enseñar con la webcam de un portátil y mucho más difícil en un robot que camina, gira y sacude su cámara. El Rover X1 Explorer Vision, la versión intermedia del cuadrúpedo educativo Explorer de Dobot, pone ese problema delante de los estudiantes: un NVIDIA Orin Nano de 40 TOPS ejecuta a bordo modelos de detección, seguimiento y segmentación, de modo que despliegan sus propias redes y ven cómo dirigen el robot sin cable a un PC.
La percepción procede de tres fuentes a la vez: cámaras RGB 1080p delantera y trasera, dos cámaras de profundidad integradas y una Intel RealSense D435i, cuya IMU integrada es adecuada para experimentos de odometría visual y mapeo 3D. El SDK de cámara ampliado abre los flujos de la RealSense y de profundidad al propio pipeline de percepción de cada clase, y el SDK de C++ y Python va desde órdenes de alto nivel de velocidad y marcha hasta la posición, la velocidad y el par de las articulaciones, con compatibilidad con ROS e Isaac Gym para entrenar la locomoción en simulación.
Frente a la versión Entry Level, la Vision añade el Orin Nano, la RealSense D435i, el SDK de cámara ampliado, la interacción por voz con IA bilingüe y una batería de 8000 mAh que dura unas 2,5 horas; pesa 18,5 kg. No tiene LiDAR, que es lo que añade el Explorer Sentinel para mapeo y navegación autónoma. La línea Explorer es la versión educativa del Rover X1 y se vende por separado del perro robot cuadrúpedo Rover X1 para uso doméstico.
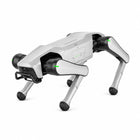
El paquete incluye el robot Explorer Vision, cuatro módulos de pata estándar, un mando Bluetooth, una base de carga, la batería de alta capacidad de 8000 mAh, la Intel RealSense D435i y el SDK de cámara ampliado. La foto muestra el cuerpo X1 que comparten las tres versiones Explorer.
Capacidades principales
- 40 TOPS a bordo: Un módulo NVIDIA Orin Nano ejecuta en tiempo real modelos de detección, seguimiento y segmentación en el propio robot.
- Tres tipos de visión: Las cámaras 1080p delantera y trasera, dos cámaras de profundidad integradas y una Intel RealSense D435i aportan a la vez datos de color, profundidad y movimiento.
- SDK de cámara abierto: El SDK de cámara ampliado da acceso directo a los flujos de la RealSense y de profundidad para pipelines de percepción propios.
- Movilidad sobre patas: El robot camina a hasta 1,8 m/s, sube pendientes de 30 a 35°, supera obstáculos de 16 cm y carga de 3 a 7 kg.
- Comportamientos listos para usar: El seguimiento activo, la esquiva de obstáculos y la interacción por voz con IA bilingüe funcionan desde la primera clase.
- De la simulación a las articulaciones: Las API de alto y bajo nivel en C++ y Python, ROS e Isaac Gym llevan a los estudiantes de la simulación a las patas reales.
- Unas 2,5 horas por carga: La batería de alta capacidad de 8000 mAh duplica la capacidad de la batería de la versión Entry Level.
El precio cubre el paquete Explorer Vision descrito arriba. Los lotes para aulas y los accesorios opcionales se presupuestan por separado.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue y la configuración se acuerdan antes del envío, y el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | Dobot |
|---|---|
| Modelo | Rover X1 Explorer Vision (versión educativa) |
| Referencia Dobot | 1100000230 |
| Tipo de producto | Robot cuadrúpedo educativo de patas puntuales, arquitectura de rodilla invertida |
| Peso | 18,5 kg |
| Dimensiones | Se confirma en el presupuesto |
| Velocidad máxima en modo de patas | 1,8 m/s |
| Pendiente superable | 30° a 35° |
| Altura de obstáculo superable | Hasta 16 cm |
| Carga útil | 3 a 7 kg |
| Batería | Batería de alta capacidad de 8000 mAh, unas 2,5 horas |
| Módulo de computación de IA | 40 TOPS, NVIDIA Orin Nano |
| Cámaras RGB | 1080p delantera y trasera (1920 × 1080 a 30 fps), foto y vídeo |
| Cámaras de profundidad | Cámaras de profundidad integradas delantera y trasera, más una Intel RealSense D435i integrada |
| LiDAR | No incluido (Explorer Sentinel) |
| Conectividad | Wi-Fi 6, Bluetooth 5.2, 4G |
| Funciones | Seguimiento activo, esquiva de obstáculos bidireccional con frenado automático, interacción por voz con IA bilingüe, control por aplicación, actualizaciones OTA |
| Desarrollo | SDK de C++ y Python (alto y bajo nivel), SDK de cámara ampliado, compatibilidad con ROS, simulación con Isaac Gym |
| Contenido de la caja | Robot Explorer Vision, cuatro módulos de pata estándar, mando Bluetooth, base de carga, batería de alta capacidad de 8000 mAh, Intel RealSense D435i, SDK de cámara ampliado |
| Accesorios opcionales | Kit de ruedas de cambio rápido Explorer (×4), puente de montaje rápido, estación de carga automática |
| Garantía | 12 meses |
Sectores
Preguntas frecuentes
Añade un NVIDIA Orin Nano de 40 TOPS, una Intel RealSense D435i, el SDK de cámara ampliado, interacción por voz bilingüe y una batería de 8000 mAh para unas 2,5 horas de uso.
No. El Explorer Sentinel añade un LiDAR Livox Mid-360 para mapeo y navegación autónoma.
No. Las versiones Explorer son la línea educativa del Rover X1 y se venden con SDK de desarrollo, soporte de simulación, mando y base de carga. El perro robot cuadrúpedo Rover X1 es la versión para el hogar y el ocio.
Sí. El Orin Nano ejecuta modelos a bordo, y el SDK de cámara ampliado da acceso a los flujos de la RealSense y de las cámaras de profundidad.
Hasta 1,8 m/s, en pendientes de 30 a 35° y sobre obstáculos de hasta 16 cm.
El perro robot Dobot Rover X1 Explorer Vision tiene un precio de QAR 18,750 en su mercado. Para pedidos por volumen o de proyecto, póngase en contacto con nosotros y le prepararemos un presupuesto para empresas.
Vistos recientemente
Aún no has visto ningún producto.