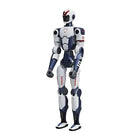
- Mains Dex3-1 à détection tactile Chacune des deux mains à trois doigts porte 33 capteurs de pression répartis en 9 matrices, qui mesurent de 10 g à 2500 g.
- 7 DOF par main, 40 au total Par main, 3 articulations dans le pouce, 2 dans l'index et 2 dans le majeur ajoutent 14 articulations aux 26 du corps du R1.
- Les chiffres d'Unitree pour la main Chaque Dex3-1 avec capteurs pèse 710 g, mesure 175 × 88 × 77 mm, offre une répétabilité de ±2 mm au bout des doigts et saisit 500 g.
- Sac à dos Jetson Orin de 100 TOPS L'ordinateur de développement est un module NVIDIA Jetson Orin de 100 TOPS, accompagné du module d'extension pour mains dextres qui reçoit les câbles d'alimentation, de signal et de caméra des mains.
- Ouvert au développement Le kit unitree_sdk2 d'Unitree en C++ et Python sur DDS, compatible avec ROS 2, ainsi que des modèles URDF, STEP et MuJoCo du R1.
- Trois doigts ou cinq Le Pro B est la configuration à trois doigts dotée de la détection tactile ; le Pro D apporte le toucher aux mains BrainCo à cinq doigts.
- Garantie constructeur de 12 mois Chaque R1 EDU bénéficie de la garantie Unitree de 12 mois.


Description
L'Unitree R1 EDU Pro B (U4) dote l'humanoïde R1 de mains qui perçoivent le toucher : deux mains à trois doigts Unitree Dex3-1, chacune équipée de 33 capteurs de pression répartis en 9 matrices qui mesurent de 10 g à 2500 g. Avec 7 degrés de liberté par main, le Pro B anime 40 articulations au total, et il porte le même sac à dos Jetson Orin de 100 TOPS que les autres configurations Pro.
Les chiffres d'Unitree pour la Dex3-1 avec capteurs : 710 g et 175 × 88 × 77 mm par main, une répétabilité de ±2 mm au bout des doigts et une charge de préhension de 500 g sur un objet rond de 5 cm. Le contrôle en force passe par 6 micro-articulations sans balais à entraînement direct et 1 à engrenages par main, et chaque main se branche sur l'alimentation XT30, un port de signal et un port caméra du sac à dos.
Le robot qui les porte est le R1 EDU : 26 articulations, environ 1,23 m et 29 kg, une caméra de profondeur binoculaire, unitree_sdk2 en C++ et Python sur DDS compatible ROS 2, et des modèles URDF, STEP et MuJoCo. Le Pro B est la configuration à trois doigts pour la recherche sur le contact et la préhension sur un humanoïde qui marche.
Le R1 EDU Pro A (U3) a les mêmes mains sans les capteurs de pression. Parmi les configurations à cinq doigts, le R1 EDU Pro D (U6) associe des mains BrainCo Revo 2 Touch à un module tactile au bout des doigts, et le R1 EDU Pro C (U5) a des mains Revo 2 sans ce module. Le R1 EDU Smart (U2) est le robot de 100 TOPS sans mains.
Principales capacités
- Détection tactile : 33 capteurs de pression par main répartis en 9 matrices, 10–2500 g.
- Mains : deux mains à trois doigts Unitree Dex3-1, 7 DOF chacune ; 40 DOF au total.
- Caractéristiques des mains : 710 g, 175 × 88 × 77 mm, répétabilité de ±2 mm au bout des doigts, charge de préhension de 500 g.
- Sac à dos de calcul : NVIDIA Jetson Orin, 100 TOPS, avec le module d'extension pour mains dextres.
- Développement secondaire : unitree_sdk2 (C++, Python), DDS, ROS 2 ; modèles URDF, STEP et MuJoCo.
- Corps : 1,23 m, 29 kg, caméra de profondeur binoculaire, batterie de 6000 mAh ; garantie de 12 mois.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie constructeur. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Vidéos officielles du produit
Fonctionnalités
Spécifications
| Marque | Unitree Robotics |
|---|---|
| Modèle | R1 EDU Pro B (U4) ; nom chez Unitree : R1 EDU |
| Type de robot | Robot humanoïde bipède |
| Dimensions, debout | 1230 × 357 × 190 mm (hauteur × largeur × épaisseur) |
| Dimensions, replié | 690 × 450 × 300 mm |
| Poids | Environ 29 kg avec batterie |
| Couleurs | Blanc ou rouge ; autocollants créatifs pour personnaliser son apparence |
| Articulations du corps | 26 moteurs articulaires : 6 par jambe, 5 par bras, 2 à la taille, 2 dans la tête |
| Degrés de liberté au total | 40 (26 articulations du corps + 14 articulations actives des mains) |
| Longueur des jambes et des bras | Jambe + cuisse 600 mm ; avant-bras + bras 420 mm |
| Amplitude de mouvement | Genou −10° à +139° ; hanche : lacet ±157°, tangage −168° à +146°, roulis −60° à +100° ; taille : lacet ±150°, roulis ±30° ; tête : lacet ±115°, tangage ±36° |
| Charge utile des bras | Environ 2 kg par bras, très variable selon la posture du bras |
| Motorisation | Moteurs articulaires PMSM à rotor interne, faible inertie et haute vitesse ; roulements à rouleaux croisés et à billes ; codeurs doubles + simples ; câblage interne par arbres creux ; refroidissement local par air |
| Mains dextres | 2 × Unitree Dex3-1 à capteurs tactiles |
| Type de main | Trois doigts, 7 DOF par main |
| Motorisation des mains | Contrôle en force : par main, 6 micro-articulations sans balais à entraînement direct + 1 à engrenages |
| Détection tactile | 33 capteurs de pression par main répartis en 9 matrices, 10–2500 g |
| Dimensions et poids de la main | 175 × 88 × 77 mm, 710 g par main |
| Précision et charge de la main | Répétabilité de ±2 mm au bout des doigts ; charge de préhension de 500 g (objet rond de 5 cm) |
| Connexions des mains | Chaque main se branche sur l'alimentation XT30, un port de signal et un port caméra du module d'extension pour mains dextres du sac à dos |
| Caméra | Caméra de profondeur binoculaire dans la tête, champ de vision de 146° × 124° ; RGB 1280 × 720 à 30 Hz, profondeur 544 × 448 à 10 Hz |
| Calcul | CPU haute performance à 8 cœurs + module de calcul visuel de 10 TOPS |
| Sac à dos de calcul | NVIDIA Jetson Orin, 100 TOPS (unité de calcul dédiée au développement) |
| Audio | Réseau de 4 microphones ; haut-parleurs stéréo, 3 W × 2 |
| IA vocale et visuelle | Interaction vocale et visuelle via un grand modèle multimodal lorsque le robot est en ligne ; phrase d'activation « Hello Robot » ou appui pour parler |
| Voyant d'état | Voyant RGB de poitrine à 256 couleurs indiquant l'état du robot |
| Connexions sans fil | Wi-Fi 6, Bluetooth 5.2 |
| Panneau supérieur | Sorties d'alimentation XT30 24 V / 3 A et 36 V / 5 A ; Ethernet gigabit RJ45 ; bouton pour se lever / s'allonger |
| Batterie | Batterie intelligente à retrait rapide, 6000 mAh |
| Autonomie | Environ 1 h par batterie (moins en marche rapide, avec une charge ou sur sol irrégulier) |
| Chargeur | Entrée 100–240 V ; sortie 38 V, 3 A, 114 W ; environ 1,5 h par charge, batterie rechargée hors du robot |
| Télécommande | Bouton d'arrêt d'urgence physique et arrêt logiciel (L2 + B) ; 780 mAh, environ 5 h ; plus de 100 m en espace dégagé |
| Commande et mises à jour | Application Unitree Explore (iOS, Android), télécommande et voix ; mises à jour OTA intelligentes |
| Actions intégrées | Mode course (vitesse basse ou élevée) ; modes de danse, dont Kung Fu, Jeet Kune Do et Twist ; gestes comme serrer la main, saluer de la main et applaudir |
| Développement secondaire | unitree_sdk2 en C++ et Python sur DDS ; compatible avec ROS 2 (Foxy, Humble) ; commande de haut niveau et au niveau des articulations |
| Modèles de simulation | Modèles URDF, STEP et MuJoCo du R1 |
| Navigation | LiDAR en option pour le service SLAM et de navigation d'Unitree (espaces intérieurs statiques et plats de moins de 45 m) |
| Environnement d'utilisation | 0–40 °C sur sol plat ; ni étanche à l'eau ni à la poussière |
| Garantie | 12 mois |
| Contenu de la livraison | Le robot dans une valise de transport rigide, une batterie intelligente R1 à retrait rapide, le chargeur et son câble, une télécommande avec arrêt d'urgence, un kit de support (socle, tige de support, équerre, collier à serrage rapide, rondelle ondulée et mousse de protection), un axe d'étalonnage en acier, des autocollants pour le corps du robot et le manuel d'utilisation ; en tant que R1 EDU, le sac à dos de calcul avec son module NVIDIA Jetson Orin (100 TOPS), des rails d'extension, des vis, le module d'extension pour mains dextres et ses câbles ; deux mains Unitree Dex3-1 à capteurs tactiles avec leurs supports de fixation, supports de caméra et câbles. Liste de colisage complète confirmée avec votre devis |
Secteurs
Brochure du produit

Unitree Robotics R1 EDU Pro B (U4) – Brochure du produit
La brochure Robotix Market avec toutes les fonctionnalités et la fiche technique complète – à enregistrer, imprimer ou transmettre.
Télécharger la brochure (PDF)Questions fréquentes
L'Unitree Robotics R1 EDU Pro B (U4) est proposé à QAR 116,750 sur votre marché. Pour une commande en volume ou un projet, contactez-nous afin d'obtenir un devis professionnel.
Le Pro B et le R1 EDU Pro A (U3) partagent deux mains à trois doigts Unitree Dex3-1 ; seules celles du Pro B portent 33 capteurs de pression chacune. Le R1 EDU Pro C (U5) et le R1 EDU Pro D (U6) utilisent des mains à cinq doigts BrainCo Revo 2 (11 DOF chacune, dont 6 actifs ; 38 DOF au total), et seules celles du Pro D ont un module tactile au bout des doigts. Les quatre fonctionnent avec le sac à dos de 100 TOPS.
Chaque main Dex3-1 porte 33 capteurs de pression répartis en 9 matrices, avec une plage de 10 g à 2500 g, ce qui permet de lire le contact et la pression de préhension sur les doigts et la paume. Les chiffres d'Unitree pour cette main : 710 g, 175 × 88 × 77 mm, une répétabilité de ±2 mm au bout des doigts et une charge de préhension de 500 g.
La vidéo de déballage du R1 publiée par Unitree montre le robot dans une valise de transport rigide, une batterie intelligente R1 à retrait rapide, le chargeur et son câble, une télécommande avec arrêt d'urgence, un kit de support (socle, tige de support, équerre, collier à serrage rapide, rondelle ondulée et mousse de protection), un axe d'étalonnage en acier, des autocollants pour le corps du robot et le manuel d'utilisation. En tant que R1 EDU, il y ajoute le sac à dos de calcul avec son module NVIDIA Jetson Orin (100 TOPS), des rails d'extension, des vis, le module d'extension pour mains dextres et ses câbles. Le Pro B (U4) est en outre livré avec ses deux mains Unitree Dex3-1 à capteurs tactiles, leurs supports de fixation, supports de caméra et câbles. Unitree ne publie pas de liste de colisage écrite par édition ; nous confirmons donc la liste complète pour votre configuration avec votre devis.
Unitree ne le recommande pas. Pendant le développement, évitez les mouvements brusques comme la course ou les tests d'équilibre lorsque les mains dextres sont montées, et augmentez le décalage vers l'extérieur des moteurs d'épaule pour que les mains ne heurtent pas le corps.
Ceux du R1 EDU : unitree_sdk2 en C++ et Python sur DDS, compatible avec ROS 2, avec commande de haut niveau et au niveau des articulations, exécuté sur l'unité de calcul dédiée au développement du sac à dos de 100 TOPS, ainsi que les modèles URDF, STEP et MuJoCo du R1 fournis par Unitree.
Comme tout R1 EDU, le R1 EDU Pro B (U4) bénéficie de la garantie constructeur Unitree de 12 mois (R1 Basic : 8 mois). Il est acheté neuf via des circuits de distribution établis et expédié dans le monde entier, et le support technique est coordonné avec le réseau de service du fabricant. Le guide du développeur R1 d'Unitree couvre le SDK, le sac à dos de calcul et le montage des mains.
Consultés récemment
Vous n'avez encore consulté aucun produit.