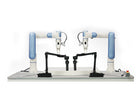
- Bemutatásokat rögzít a valódi roboton A kezelő a vezérlőkezekkel végzi el a feladatot, a platform pedig a robot saját testéről rögzíti a csuklószögeket, a megfogó állapotát, valamint az RGB- és mélységképeket.
- Két hattengelyes Nova 2 kar Mindegyik 625 mm-es eléréssel rendelkezik 1 200 mm-es kétkarú munkatartományban, ±0,05 mm-es ismétlési pozicionálási pontossággal és legfeljebb 1,6 m/s sebességgel.
- Karonként 2 kg, két karral 3 kg A teherbírás névleges értéke karonként, illetve külön a két kar összehangolt feladataira vonatkozik.
- 400 g alatti vezérlőkezek A 3D-nyomtatott, egy darabból készült csuklók és a rugós rásegítésű váz 400 g alatt tartják a kézre jutó terhelést, a kioldó- és felvételgomb pedig magán a kézen található.
- Végponttól végpontig 25 Hz-es mozgásinterfész A vezérlő- és a követőoldal közötti interfész elejétől végéig 25 Hz-en működik.
- Az emberi kezelőre szabott biztonság A vezérlő- és a követőoldal áramkimaradás vagy riasztás esetén szétkapcsol, a rendszer figyeli a vezérlőkéz leesését, a szinkronizálás alacsony sebességű, a munkateret pedig EVA-hab borítja.
- SDK a rögzítéstől a következtetésig Nyílt API-k fedik le a vezérlő- és követőoldal csuklószögeit, a megfogó vezérlését és a kamerák RGB- és mélységadat-folyamait, egyedi neurális hálózatokhoz való exportálással.

Leírás
Az X-Trainer a robottanulás egyik alapkérdésére ad választ: honnan származnak az adatok? A kezelő két vezérlőkezet (master) tart, a két hattengelyes követőkar (slave) lemásolja a mozdulatot, a platform pedig a feladat végrehajtása közben rögzíti a csuklószögeket, a megfogó állapotát, valamint az RGB- és mélységképeket. Így egy vezérlési modell szimuláció helyett a robot saját testével rögzített példákon tanítható.
A karok Dobot Nova 2 kobotok: egyenként 625 mm-es elérés, 1 200 mm-es kétkarú munkatartomány, ±0,05 mm-es ismétlési pozicionálási pontosság, karonként 2 kg, két karral együtt 3 kg teherbírás és legfeljebb 1,6 m/s sebesség. A vezérlőkezek 3D-nyomtatott, egy darabból készült csuklóknak és rugós rásegítésű vázuknak köszönhetően 400 g alatt maradnak, és kioldó- és felvételgomb is van rajtuk, így a kezelő a munkaállomás elhagyása nélkül indíthatja és állíthatja le a rögzítést. A vezérlőkezek és a követőkarok közötti mozgásinterfész végponttól végpontig 25 Hz-en működik.
A biztonsági megoldások abból indulnak ki, hogy egy ember irányítja a rendszert. A vezérlő- és a követőoldal áramkimaradás vagy riasztás esetén automatikusan szétkapcsol, a rendszer figyeli, ha a vezérlőkéz leesik, a szinkronizálás alacsony sebességgel történik, a munkateret pedig EVA-hab borítja. Maga a Nova 2 kar ötszintű ütközésérzékeléssel rendelkezik, és a kollaboratív üzemhez az ISO/TS 15066 szabványt veszi alapul.
Az SDK a teljes folyamatot lefedi – adatgyűjtés, modelltanítás és autonóm következtetés –, nyílt API-kkal a vezérlő- és követőoldal csuklószögeihez, a megfogó vezérléséhez és a kamerák RGB- és mélységadat-folyamaihoz, és olyan formátumokba exportál, amelyeket egy egyedi neurális hálózat fel tud dolgozni. A követőoldali megfogó legfeljebb 100 mm-re nyílik, a látást egy Intel RealSense D405 mélységkamera biztosítja, az alapzaton pedig egy áttekintő kamera tartókonzolja is helyet kap. A csomag két Nova 2 kart tartalmaz; mivel ez jelentősen befolyásolja a költséget, a csomag pontos tartalmát, a teljes befoglaló méreteket és a rendszer tömegét a megrendelés előtt írásban megerősítjük.
Fő képességek
- Bemutatásokat rögzít a valódi roboton: A kezelő a vezérlőkezekkel végzi el a feladatot, a platform pedig a robot saját testéről rögzíti a csuklószögeket, a megfogó állapotát, valamint az RGB- és mélységképeket.
- Két hattengelyes Nova 2 kar: Mindegyik 625 mm-es eléréssel rendelkezik 1 200 mm-es kétkarú munkatartományban, ±0,05 mm-es ismétlési pozicionálási pontossággal és legfeljebb 1,6 m/s sebességgel.
- Karonként 2 kg, két karral 3 kg: A teherbírás névleges értéke karonként, illetve külön a két kar összehangolt feladataira vonatkozik.
- 400 g alatti vezérlőkezek: A 3D-nyomtatott, egy darabból készült csuklók és a rugós rásegítésű váz 400 g alatt tartják a kézre jutó terhelést, a kioldó- és felvételgomb pedig magán a kézen található.
- Végponttól végpontig 25 Hz-es mozgásinterfész: A vezérlő- és a követőoldal közötti interfész elejétől végéig 25 Hz-en működik.
- Az emberi kezelőre szabott biztonság: A vezérlő- és a követőoldal áramkimaradás vagy riasztás esetén szétkapcsol, a rendszer figyeli a vezérlőkéz leesését, a szinkronizálás alacsony sebességű, a munkateret pedig EVA-hab borítja.
- SDK a rögzítéstől a következtetésig: Nyílt API-k fedik le a vezérlő- és követőoldal csuklószögeit, a megfogó vezérlését és a kamerák RGB- és mélységadat-folyamait, egyedi neurális hálózatokhoz való exportálással.
Vásárlás a Robotix Marketen keresztül
Ez a termék bevett forgalmazási csatornákon keresztül, újonnan kerül beszerzésre, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezéssel kapcsolatos felelősségi köröket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza az Ön telephelyén történő telepítést.
Jellemzők
Műszaki adatok
| Márka | Dobot |
|---|---|
| Modell | X-Trainer |
| Terméktípus | Kétkarú teleoperációs és MI-adatgyűjtő platform |
| Követőkarok (slave) | Két hattengelyes kollaboratív kar (Dobot Nova 2) |
| Elérés | Karonként 625 mm; 1 200 mm-es kétkarú munkatartomány |
| Ismétlési pozicionálási pontosság | ±0,05 mm |
| Teherbírás | Karonként 2 kg; két karral 3 kg |
| Maximális sebesség | 1,6 m/s |
| Vezérlőkezek (master) | 3D-nyomtatott, egy darabból készült csuklók, rugós rásegítésű váz, kioldó- és felvételgomb; a kézre jutó terhelés 400 g alatt |
| A mozgásinterfész frekvenciája | 25 Hz végponttól végpontig |
| Megfogó | Követőoldali megfogó, legnagyobb nyílás 100 mm |
| Látás | Intel RealSense D405 mélységkamera |
| Alapzat | Robotkar-rögzítő alapzat áttekintő kamera tartókonzoljával |
| Biztonság | Automatikus master/slave szétkapcsolás áramkimaradás vagy riasztás esetén; a vezérlőkéz leesésének érzékelése; alacsony sebességű master–slave szinkronizálás; EVA-hab párnázás a munkatérben |
| A kar biztonsága | A Nova 2 ötszintű ütközésérzékelése; az ISO/TS 15066 mint hivatkozási alap a kollaboratív üzemhez |
| Szoftver | SDK adatgyűjtéshez, modelltanításhoz és autonóm következtetéshez; nyílt API-k a vezérlő- és követőoldal csuklószögeihez, a megfogó vezérléséhez és a kamerák RGB-/mélységadataihoz; exportformátumok egyedi neurális hálózatokhoz |
| A csomag tartalma | Két Nova 2 kar; a pontos tartalom árajánlatkor egyeztetendő |
| A vezérlőkéz szabadságfokai | Árajánlatkor egyeztetendő |
| Kamerák száma | Árajánlatkor egyeztetendő |
| Méretek | Árajánlatkor egyeztetendő |
| A rendszer tömege | Árajánlatkor egyeztetendő |
| Számítógép | Árajánlatkor egyeztetendő |
Iparágak
Gyakran ismételt kérdések
Az utánzásos tanuláshoz szükséges emberi bemutatási adatok gyűjtésére. A kezelő két vezérlőkézzel végez el egy feladatot, a követőkarok lemásolják, a csuklószögeket, a megfogó állapotát, valamint az RGB- és mélységképeket pedig a valódi roboton rögzíti a rendszer.
Két hattengelyes Dobot Nova 2 kollaboratív kart, egyenként 625 mm-es eléréssel. A karok a csomag részét képezik; mivel ez jelentősen befolyásolja a költséget, a csomag pontos tartalmát a megrendelés előtt írásban megerősítjük.
Egy karral 2 kg-ot, két karral együtt 3 kg-ot, ±0,05 mm-es ismétlési pontossággal, 1 200 mm-es kétkarú munkatartományban és legfeljebb 1,6 m/s sebességgel.
A vezérlő- és a követőoldal áramkimaradás vagy riasztás esetén automatikusan szétkapcsol, a rendszer figyeli a vezérlőkéz leesését, a szinkronizálás alacsony sebességgel történik, a munkateret pedig EVA-hab borítja. A Nova 2 kar ötszintű ütközésérzékeléssel rendelkezik.
Az SDK lefedi az adatgyűjtést, a modelltanítást és az autonóm következtetést, nyílt API-kkal a csuklószögekhez, a megfogó vezérléséhez és a kamerák RGB- és mélységadat-folyamaihoz, és olyan formátumokba exportál, amelyeket egy egyedi neurális hálózat fel tud dolgozni.
A Dobot X-Trainer kétkarú robot MI-adatgyűjtéshez ára az Ön piacán QAR 88,990.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.