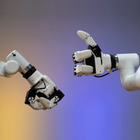
- Bal és jobb kéz egy rendelésben A két kéz, mindkét oldalból egy, egy kétkaros Mercury mindkét karját vagy két egymás mellett dolgozó myCobot Pro 630 kart lát el.
- Hat szervóízület kezenként Mindegyik kéz egy hüvelykujjat és két ujjat mozgat hat ízületen, mindegyiket saját digitális szervóval, áram-, pozíció- és sebességszabályozással.
- Fogásállapot 100 Hz-en Mindegyik kéz jelenti, hogy mozgásban van-e, megfogott-e vagy elejtett-e egy tárgyat; ez RS-485-ön valós időben olvasható a mozgásadatok gyűjtéséhez.
- 500 g kezenként, 0–130 mm Mindegyik kéz névleges terhelésként 500 g-ot tart meg 0–130 mm-es fogási tartományban, ízületenként beállítható szöggel, sebességgel és nyomatékkal.
- Négy fogási mód és gesztusok Egyujjas nyomás, kétujjas csippentés, kétujjas szorítás és háromujjas fogás, valamint gesztusok, például felfelé tartott hüvelykujj vagy integetés.
- Python, ROS és nyílt protokoll Az Elephant Robotics Python-könyvtára beállítja a szögeket, a sebességet, a nyomatékot és a gesztusokat, a ROS és az RViz lefedi a szimulációt, a soros protokoll pedig nyitva áll a saját kódja számára.


Leírás
Ez a termék egy pár: egy bal és egy jobb Elephant Robotics myGripper H100, az a háromujjas ügyes robotkéz, amelyet az Elephant Robotics a myCobot Pro 630 és a Mercury sorozatú robotjaihoz gyárt (cikkszám: 4010700098). Kétkaros elrendezéshez éppen egy párra van szükség, például egy kétkaros Mercuryhoz vagy két egymás mellett dolgozó Pro 630 karhoz.
Mindegyik kéznek három ujja van, az emberi hüvelyk-, mutató- és gyűrűsujj helyén, amelyeket hat digitális szervomotor mozgat hat ízületen keresztül. Minden szervó támogatja az áram-, pozíció- és sebességszabályozást, így a fogást kimeneti nyomaték, mozgási sebesség és abszolút pozíció határozza meg, nem csupán nyitás és zárás. Mindegyik kéz névleges terhelésként 500 g-ot tart meg 0–130 mm-es fogási tartományban, ízületeit másodpercenként 60°-kal mozgatja, tömege pedig 780 g.
A H100 kutatási és oktatási célokra készült. Mindegyik kéz 100 Hz-en jelenti RS-485-ön keresztül a fogás állapotát — mozgásban van, megállt, megfogott vagy elejtett egy tárgyat — így a pár jól használható kétkezes mozgásadatok gyűjtésére az utánzásos és a megerősítéses tanuláshoz. Az Elephant Robotics Python-könyvtára 0–100-as skálán állítja be minden ízület szögét, sebességét és nyomatékát, és előre beállított gesztusokat hív meg, a ROS az RViz-zel lefedi a szimulációt, a soros protokoll pedig nyílt. A fogási módok között szerepel az egyujjas nyomás, a kétujjas csippentés, a kétujjas szorítás és a háromujjas fogás, valamint olyan gesztusok, mint a felfelé tartott hüvelykujj vagy az integetés.
Mindegyik kéz 24 V-ról, 2 A-rel üzemel egy M8-as, 8 tűs kábelen keresztül, ESP32 kétmagos vezérlővel működik, csavarokkal rögzíthető a karra, és legalább 100 000 ciklusra méretezték. Egykaros alkalmazáshoz a myGripper H100 jobb kéz és a myGripper H100 bal kéz külön is megvásárolható; más kialakításokért tekintse meg ügyes robotkezeinket.
Fő képességek
- Bal és jobb kéz egy rendelésben: A két kéz, mindkét oldalból egy, egy kétkaros Mercury mindkét karját vagy két egymás mellett dolgozó myCobot Pro 630 kart lát el.
- Hat szervóízület kezenként: Mindegyik kéz egy hüvelykujjat és két ujjat mozgat hat ízületen, mindegyiket saját digitális szervóval, áram-, pozíció- és sebességszabályozással.
- Fogásállapot 100 Hz-en: Mindegyik kéz jelenti, hogy mozgásban van-e, megfogott-e vagy elejtett-e egy tárgyat; ez RS-485-ön valós időben olvasható a mozgásadatok gyűjtéséhez.
- 500 g kezenként, 0–130 mm: Mindegyik kéz névleges terhelésként 500 g-ot tart meg 0–130 mm-es fogási tartományban, ízületenként beállítható szöggel, sebességgel és nyomatékkal.
- Négy fogási mód és gesztusok: Egyujjas nyomás, kétujjas csippentés, kétujjas szorítás és háromujjas fogás, valamint gesztusok, például felfelé tartott hüvelykujj vagy integetés.
- Python, ROS és nyílt protokoll: Az Elephant Robotics Python-könyvtára beállítja a szögeket, a sebességet, a nyomatékot és a gesztusokat, a ROS és az RViz lefedi a szimulációt, a soros protokoll pedig nyitva áll a saját kódja számára.
Vásárlás a Robotix Marketen keresztül
A terméket újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | Elephant Robotics |
|---|---|
| Modell | myGripper H100, bal + jobb pár |
| Cikkszám | 4010700098 |
| Csomag | Két kéz: egy bal, egy jobb |
| Terméktípus | Háromujjas ügyes robotkéz |
| Ujjak (kezenként) | 3, az emberi hüvelyk-, mutató- és gyűrűsujj helyén |
| Mozgatható ízületek (kezenként) | 6 |
| Motorok (kezenként) | 6 digitális szervó áram-, pozíció- és sebességszabályozással |
| Névleges terhelés (kezenként) | 500 g |
| Fogási tartomány | 0–130 mm |
| Ízületi sebesség | 60° másodpercenként |
| Tömeg (kezenként) | 780 g |
| Élettartam | Legalább 100 000 ciklus |
| Tápellátás (kezenként) | 24 V, 2 A |
| Vezérlési interfész | RS-485 |
| Kommunikációs frekvencia | 100 Hz |
| Protokoll | Soros keretek CRC-16/MODBUS ellenőrzéssel; alapértelmezés szerint 115200 baud, legfeljebb 1 Mbit/s |
| Kábelcsatlakozó | M8, 8 tűs: 24 V, GND, RS-485, 2 IO bemenet, 2 IO kimenet |
| Fővezérlő | ESP32, 240 MHz-es kétmagos, 600 DMIPS, 520 KB SRAM, 4 MB flash, Wi-Fi, kétmódú Bluetooth |
| Programozás | Python-illesztőkönyvtár; ROS RViz-szimulációval; nyílt soros protokoll |
| Vezérlési beállítások | Ízületenkénti szög, sebesség és nyomaték 0–100-as skálán; előre beállított gesztusok; PID-hangolás |
| Fogási visszajelzés | Mozgásban, megállt, tárgy megfogva, tárgy elejtve |
| Fogási módok | Egyujjas nyomás, kétujjas csippentés, kétujjas szorítás, háromujjas fogás |
| Rögzítés | Csavaros rögzítés |
| Kompatibilis robotok | myCobot Pro 630, Mercury sorozat |
| Üzemi környezet | Normál hőmérséklet és légnyomás |
| A csomag tartalma | Bal kéz és jobb kéz; kétvégű, 8 tűs repülőgépipari csatlakozókábel, hosszabbítókábel, USB–485 modul, 8 tűs repülőgépipari csatlakozó 2 m-es hosszabbítókábellel, USB-adatkábel |
| Kábelkészletek a párban | Az árajánlatban erősítjük meg |
Iparágak
Gyakran ismételt kérdések
Az Elephant Robotics myGripper H100 bal + jobb kézpár ára az Ön piacán QAR 5,750.
Kettőről: egy bal és egy jobb myGripper H100-ról, amelyeket párként, együtt szállítunk az Elephant Robotics 4010700098-as cikkszámával.
Három ujja van, az emberi hüvelyk-, mutató- és gyűrűsujj helyén, amelyeket hat digitális szervó mozgat hat ízületen keresztül, áram-, pozíció- és sebességszabályozással.
Mindegyik kéz névleges terhelése 500 g 0–130 mm-es fogási tartományban, ízületeit másodpercenként 60°-kal mozgatja, tömege pedig 780 g.
A myCobot Pro 630-hoz és a Mercury sorozathoz. Mindegyik kéz 24 V-ról, 2 A-rel üzemel, és RS-485-ön, 100 Hz-en csatlakozik egy M8-as, 8 tűs kábelen keresztül; a programozást az Elephant Robotics Python-könyvtára, valamint a ROS RViz-szimulációval fedi le.
A kezek ugyanazok a bal és jobb oldali myGripper H100 változatok, azonos specifikációval. Az egyedi jobb kéznek (4010700100) és az egyedi bal kéznek (4010700101) egykaros alkalmazásokhoz saját termékoldala van.
Elephant Robotics myGripper H100 robotkézpár (bal + jobb kéz)
- Eredeti ár
- QAR 5,750.00
- Akciós ár
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.