- Puntas de dedo que sienten Cada una de las cinco puntas de los dedos lleva un sensor capacitivo que mide la presión, la fricción, la dirección de la fuerza y la proximidad, con una resolución de 0,1 N hasta 25 N.
- Agarre ajustado por el tacto El control adaptativo táctil ajusta la corriente de los dedos a partir de las lecturas de las puntas, de modo que un vaso de papel y una botella de agua reciben cada uno la fuerza que necesitan.
- Detecta antes del contacto El canal de proximidad percibe un objeto hasta a 1 cm de una punta de dedo, y los datos táctiles se muestrean a 70 Hz.
- 383 g, 20 kg de carga La mano derecha pesa 383 g y aun así carga al menos 20 kg, con al menos 50 N de agarre con cinco dedos y 15 N en pinza.
- 1 kHz por EtherCAT EtherCAT con CoE y PDO funciona hasta 1 kHz, y RS-485 y CAN FD hasta 500 Hz, con cualquier alimentación de 12 a 64 V.
- Lista para ROS y la simulación Los SDK para Python y C/C++ funcionan en Linux, Windows y ROS, con modelos URDF y MuJoCo y actualizaciones de firmware inalámbricas.


Descripción
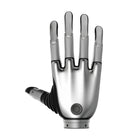
La BrainCo Revo 2 Touch derecha (XTR) es una mano robótica diestra biónica para el lado derecho de un robot humanoide o para un único brazo robótico, con un sensor táctil capacitivo en cada punta de dedo. Reúne 11 grados de libertad, seis de ellos accionados por motor, en 383 g, con 160 mm desde la base de la palma hasta la punta del dedo corazón y 78,5 mm de anchura de palma.
El sensor de cada punta de dedo recoge seis canales y registra la presión, la fricción, la dirección de la fuerza y la proximidad: fuerza normal y tangencial de hasta 25 N con una resolución de 0,1 N, y un objeto que se acerca hasta a 1 cm de distancia, con un muestreo a 70 Hz. En el control adaptativo táctil, la mano ajusta la corriente de los dedos a partir de esas lecturas, de modo que se cierra con firmeza sobre una botella y con suavidad sobre un vaso de papel. El ejemplo abierto de agarre en Python de BrainCo detecta el contacto y estima la rigidez del objeto a partir de los mismos datos: pinza un bloque de espuma con dos dedos, sostiene un vaso de papel con tres y agarra una botella de agua con cinco. Es un punto de partida listo para la investigación en aprendizaje de agarres, teleoperación y manipulación con mucho contacto.
Bajo los sensores, la Touch tiene el mismo mecanismo que el resto de la gama Revo 2: al menos 50 N de agarre, 15 N en pinza, 20 kg de carga, una precisión repetida de 0,1° y una flexión total en 0,65 s o menos. La mano derecha Revo 2 Basic (XRR) funciona con RS-485 o CAN FD a 12–28 V, la mano derecha Revo 2 Pro (XER) añade EtherCAT y una entrada de 12–64 V, y la Touch conserva las interfaces de la Pro y añade la detección en las puntas de los dedos.
Su ID de dispositivo predeterminado es 127, por lo que comparte bus con la mano izquierda Revo 2 Touch (XTL), configurada con el 126, sin necesidad de cambiar direcciones. El control funciona hasta 1 kHz por EtherCAT y hasta 500 Hz por RS-485 o CAN FD, con los SDK de BrainCo para Python y C/C++ en Linux, Windows y ROS, y con modelos URDF y MuJoCo para la simulación. La caja contiene la mano con sus cables RS-485/CAN FD, EtherCAT y de alimentación. Para un Unitree H2 hay una mano táctil Revo 2 configurada para el H2, y el resto de nuestras manos robóticas diestras abarca otros fabricantes y diseños.
Capacidades clave
- Puntas de dedo que sienten: Cada una de las cinco puntas de los dedos lleva un sensor capacitivo que mide la presión, la fricción, la dirección de la fuerza y la proximidad, con una resolución de 0,1 N hasta 25 N.
- Agarre ajustado por el tacto: El control adaptativo táctil ajusta la corriente de los dedos a partir de las lecturas de las puntas, de modo que un vaso de papel y una botella de agua reciben cada uno la fuerza que necesitan.
- Detecta antes del contacto: El canal de proximidad percibe un objeto hasta a 1 cm de una punta de dedo, y los datos táctiles se muestrean a 70 Hz.
- 383 g, 20 kg de carga: La mano derecha pesa 383 g y aun así carga al menos 20 kg, con al menos 50 N de agarre con cinco dedos y 15 N en pinza.
- 1 kHz por EtherCAT: EtherCAT con CoE y PDO funciona hasta 1 kHz, y RS-485 y CAN FD hasta 500 Hz, con cualquier alimentación de 12 a 64 V.
- Lista para ROS y la simulación: Los SDK para Python y C/C++ funcionan en Linux, Windows y ROS, con modelos URDF y MuJoCo y actualizaciones de firmware inalámbricas.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Vídeos oficiales del producto
Características
Especificaciones
| Marca | BrainCo |
|---|---|
| Modelo | Revo 2 Touch |
| Código de versión | XTR (mano derecha); la mano izquierda es la XTL |
| Lado de la mano | Derecha |
| Dedos | 5 |
| Grados de libertad | 11 (6 activos, 5 pasivos) |
| Motores | 6 motores sin núcleo, codificadores magnéticos, un controlador integrado |
| Articulaciones activas | Flexión del pulgar, abducción/aducción del pulgar y flexión de los dedos índice, corazón, anular y meñique |
| Rango de movimiento | Flexión del pulgar 0–59°, abducción/aducción del pulgar 0–90°, cada dedo 0–81° |
| Peso | 383 g (sin muñeca) |
| Longitud de la mano (de la base de la palma a la punta del dedo corazón) | 160 mm |
| Anchura máxima de la palma | 78,5 mm |
| Longitud del pulgar | 92 mm |
| Muñeca | 38 mm de diámetro, 13,5 mm de altura |
| Apertura máxima (del pulgar al índice) | 100 mm |
| Fuerza de agarre de cinco dedos | ≥ 50 N |
| Fuerza de pinza | ≥ 15 N |
| Carga máxima | ≥ 20 kg |
| Precisión de control repetida | 0,1° |
| Tiempo de flexión/extensión | ≤ 0,65 s |
| Ruido de funcionamiento | ≤ 50 dB a 50 cm |
| Detección táctil | Módulo capacitivo en cada una de las cinco puntas de los dedos: presión, fricción, dirección de la fuerza, proximidad |
| Rango de fuerza en la punta del dedo | Fuerza normal y tangencial de hasta 25 N, resolución de 0,1 N, error de linealidad inferior al 5 % |
| Rango de proximidad | 0–1 cm |
| Frecuencia de muestreo táctil | 70 Hz |
| Interfaces de comunicación | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE y PDO) |
| Frecuencia de comunicación | Hasta 500 Hz por RS-485 o CAN FD, hasta 1 kHz por EtherCAT |
| ID de dispositivo predeterminado | 127 (la mano izquierda usa el 126), ajustable de 1–254 |
| Tensión de alimentación | 12–64 V |
| Corriente a 24 V | 115 mA en reposo, 390 mA de media sin carga, 4,65 A como máximo |
| Conector de alimentación | XT30 |
| Modos de control | Control de posición, velocidad y corriente; control en cascada y de complianza; control adaptativo táctil |
| Montaje en la muñeca | 4 tornillos M3 en orificios roscados de 3,5 mm (tornillos que no entren más de 3 mm) |
| Protección | Protección contra sobrecorriente, bloqueo, sobretemperatura y colisiones |
| SDK | Python y C/C++ para Linux, Windows y ROS |
| Modelos de simulación | URDF (ROS 1 y ROS 2) y MuJoCo |
| Actualizaciones de firmware | Inalámbricas (OTA) |
| Materiales | Aleación de aluminio de grado aeroespacial y plástico de grado alimentario |
| Entorno de funcionamiento | De −10 a 40 °C, hasta un 90 % de humedad relativa |
| Colores estándar | Gris espacial y plata |
| Contenido de la caja | Mano, cable de comunicación RS-485/CAN FD, cable de comunicación EtherCAT y cable de alimentación |
| Montaje en el robot | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
La mano biónica BrainCo Revo 2 Touch derecha (XTR) tiene un precio de QAR 22,200 en su mercado.
Sí, un sensor capacitivo en cada una de las cinco puntas de los dedos. Miden la presión, la fricción, la dirección de la fuerza y la proximidad, con fuerza normal y tangencial de hasta 25 N y una resolución de 0,1 N, y gobiernan el control adaptativo táctil de la mano.
El mecanismo y la fuerza son los mismos en las tres; solo la Touch tiene detección en las puntas de los dedos y control adaptativo táctil. La Pro tiene las mismas interfaces RS-485, CAN FD y EtherCAT y la entrada de 12–64 V, sin sensores, y la Basic funciona con RS-485 o CAN FD a 12–28 V.
Pesa 383 g y carga al menos 20 kg. El agarre con cinco dedos alcanza al menos 50 N y la pinza al menos 15 N, y el pulgar y el índice se abren hasta 100 mm.
Se conecta por RS-485 (Modbus-RTU) o CAN FD hasta 500 Hz, o por EtherCAT hasta 1 kHz, a 12–64 V, y la muñeca se fija con cuatro tornillos M3. Los SDK de BrainCo para Python y C/C++ son compatibles con Linux, Windows y ROS; el montaje en su brazo o humanoide se confirma con el presupuesto.
Sí, la XTR es la mano derecha. Añada la mano izquierda Revo 2 Touch (XTL) para formar un par a juego; ambas vienen configuradas con los ID de dispositivo 127 y 126, de modo que comparten un mismo bus desde el principio.
Mano biónica BrainCo Revo 2 Touch derecha (XTR)
- Precio regular
- QAR 22,200.00
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.