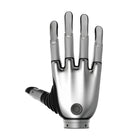
- A Revo 2 család legkisebb áramfelvétele 24 V-on a Basic nyugalomban 65 mA-t, mind az öt ujj terhelés nélküli hajlításakor átlagosan 350 mA-t vesz fel, 12–28 V-os tápellátásról.
- RS-485 vagy CAN FD kapcsolóval A csuklófedél alatti DIP-kapcsoló Modbus-RTU-t (RS-485-ön) vagy CAN FD-t választ, mindkettőt legfeljebb 500 Hz-en, egyetlen ötpólusú csatlakozón.
- 383 g, 20 kg terhelhetőség A kéz tömege 383 g, legalább 50 N erővel fog, legalább 15 N erővel csippent, és legalább 20 kg-ot bír el.
- 11 szabadságfok Hat vasmag nélküli motor hajt két hüvelykujj-ízületet és ujjanként egy ízületet, további öt ízület passzívan követi őket, a pozíciók pedig 0,1°-os pontossággal ismételhetők.
- Kaszkád- és engedékenységi szabályozás A pozíció-, sebesség- és áramszabályozás mellett a Basic kaszkád- és engedékenységi szabályozással is működik, a turbó mód pedig újra és újra ráfog a puha vagy elmozduló tárgyakra.
- Python, C/C++ és ROS A BrainCo SDK-i Linuxon, Windowson és ROS alatt futnak, URDF- és MuJoCo-modellek is tartoznak hozzájuk, a firmware pedig vezeték nélkül frissíthető.


Leírás
A BrainCo Revo 2 Basic (XRL) a BrainCo Revo 2 bionikus ügyes robotkezének bal oldali Basic változata: ugyanaz a 383 g-os, 11 szabadságfokú mechanika, mint a Pro és a Touch esetében, EtherCAT és ujjhegyérzékelők nélkül. Hat vasmag nélküli motor hajtja a hüvelykujj hajlítását és távolítását, valamint az egyes ujjak hajlítását, öt passzív ízület követi őket, a kéz hossza a tenyértőtől a középső ujj hegyéig 160 mm, a tenyér szélessége 78,5 mm.
Laboroknak, oktatási programoknak és humanoidépítőknek ajánljuk, akiknek szabványos soros buszon működő, sokoldalú, emberi méretű kézre van szükségük. A csuklófedél alatti DIP-kapcsolóval Modbus-RTU (RS-485) vagy CAN FD választható, mindkettő legfeljebb 500 Hz-en, a kéz 12–28 V-ról üzemel, és 24 V-on nyugalomban 65 mA-t vesz fel. A BrainCo Python és C/C++ SDK-ja Linuxot, Windowst és ROS-t támogat, a szimulációhoz URDF- és MuJoCo-modellek, a firmware-hez vezeték nélküli frissítés tartozik.
Ereje megegyezik a család többi tagjáéval: legalább 50 N-os ötujjas fogóerő, 15 N-os csippentés, 20 kg-os terhelhetőség és 0,1°-os ismétlési pontosság, egy hajlítás vagy nyújtás legfeljebb 0,65 s alatt, legfeljebb 50 dB zaj mellett. A Revo 2 Pro bal kéz (XEL) legfeljebb 1 kHz-es EtherCAT-et és 12–64 V-os bemenetet ad hozzá, a Revo 2 Touch bal kéz (XTL) pedig ezen felül kapacitív érzékelőket kap mind az öt ujjhegyében.
Ez a kéz a 126-os eszközazonosítóra van állítva; a Revo 2 Basic jobb kéz (XRR) a 127-est használja, így egy pár közös buszon működhet. A dobozban a kéz és egy RS-485/CAN FD kábel található. Unitree H2-höz a H2-re konfigurált Revo 2 Basic kezet ajánljuk, más gyártók kezeit pedig ügyes robotkezeink kínálatában találja.
Fő képességek
- A Revo 2 család legkisebb áramfelvétele: 24 V-on a Basic nyugalomban 65 mA-t, mind az öt ujj terhelés nélküli hajlításakor átlagosan 350 mA-t vesz fel, 12–28 V-os tápellátásról.
- RS-485 vagy CAN FD kapcsolóval: A csuklófedél alatti DIP-kapcsoló Modbus-RTU-t (RS-485-ön) vagy CAN FD-t választ, mindkettőt legfeljebb 500 Hz-en, egyetlen ötpólusú csatlakozón.
- 383 g, 20 kg terhelhetőség: A kéz tömege 383 g, legalább 50 N erővel fog, legalább 15 N erővel csippent, és legalább 20 kg-ot bír el.
- 11 szabadságfok: Hat vasmag nélküli motor hajt két hüvelykujj-ízületet és ujjanként egy ízületet, további öt ízület passzívan követi őket, a pozíciók pedig 0,1°-os pontossággal ismételhetők.
- Kaszkád- és engedékenységi szabályozás: A pozíció-, sebesség- és áramszabályozás mellett a Basic kaszkád- és engedékenységi szabályozással is működik, a turbó mód pedig újra és újra ráfog a puha vagy elmozduló tárgyakra.
- Python, C/C++ és ROS: A BrainCo SDK-i Linuxon, Windowson és ROS alatt futnak, URDF- és MuJoCo-modellek is tartoznak hozzájuk, a firmware pedig vezeték nélkül frissíthető.
Vásárlás a Robotix Marketen keresztül
A terméket újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | BrainCo |
|---|---|
| Modell | Revo 2 Basic |
| Változatkód | XRL (bal kéz); a jobb kéz kódja XRR |
| Kéz oldala | Bal |
| Ujjak száma | 5 |
| Szabadságfokok | 11 (6 aktív, 5 passzív) |
| Motorok | 6 vasmag nélküli motor, mágneses enkóderek, egy integrált vezérlő |
| Aktív ízületek | A hüvelykujj hajlítása és abdukciója/addukciója, valamint a mutató-, középső, gyűrűs- és kisujj hajlítása |
| Mozgástartomány | A hüvelykujj hajlítása 0–59°, abdukciója/addukciója 0–90°, a többi ujj hajlítása ujjanként 0–81° |
| Tömeg | 383 g (csukló nélkül) |
| Kézhossz (a tenyértőtől a középső ujj hegyéig) | 160 mm |
| Legnagyobb tenyérszélesség | 78,5 mm |
| A hüvelykujj hossza | 92 mm |
| Csukló | 38 mm átmérő, 13,5 mm magasság |
| Legnagyobb nyitás (hüvelykujj és mutatóujj között) | 100 mm |
| Ötujjas markolóerő | ≥ 50 N |
| Csippentőerő | ≥ 15 N |
| Legnagyobb terhelhetőség | ≥ 20 kg |
| Ismétlési vezérlési pontosság | 0,1° |
| Hajlítási/nyújtási idő | ≤ 0,65 s |
| Működési zaj | ≤ 50 dB 50 cm távolságból mérve |
| Tapintásérzékelés | Nincs (a Revo 2 Touch változatban van) |
| Kommunikációs interfészek | RS-485 (Modbus-RTU) vagy CAN FD, a csuklófedél alatti DIP-kapcsolóval választható |
| Kommunikációs frekvencia | Legfeljebb 500 Hz |
| Interfészcsatlakozó | BM05B-PASS-TFT, a csukló alatt |
| Tápfeszültség | 12–28 V |
| Áramfelvétel 24 V-on | 65 mA nyugalmi állapotban, átlagosan 350 mA terhelés nélkül, legfeljebb 4,6 A |
| Vezérlési módok | Pozíció-, sebesség- és áramszabályozás; kaszkád- és engedékenységi (compliance) szabályozás |
| Csuklórögzítés | 4 × M3-as csavar (Basic csuklóperem) |
| Alapértelmezett eszközazonosító | 126 (a jobb kézé 127), 1–254 között állítható |
| Védelmi funkciók | Túláram-, elakadás-, túlmelegedés- és ütközésvédelem |
| SDK | Python és C/C++ Linuxra, Windowsra és ROS-ra |
| Szimulációs modellek | URDF (ROS 1 és ROS 2) és MuJoCo |
| Firmware-frissítés | Vezeték nélkül (OTA) |
| Anyagok | Repülőgépipari minőségű alumíniumötvözet és élelmiszeripari minőségű műanyag |
| Üzemi környezet | −10 és 40 °C között, legfeljebb 90 % relatív páratartalom |
| Alapszínek | Space Gray (sötétszürke), Silver (ezüst) |
| A csomag tartalma | A kéz és egy RS-485/CAN FD kommunikációs kábel |
| Robotra szerelés | Az árajánlatban erősítjük meg |
Iparágak
Gyakran ismételt kérdések
A BrainCo Revo 2 Basic bal oldali bionikus robotkéz (XRL) ára az Ön piacán QAR 12,750.
Tizenegy, ebből hatot motor hajt. A hüvelykujj hajtott hajlítással és távolítással/közelítéssel, valamint egy passzív ízülettel rendelkezik, a többi ujjnak pedig egy hajtott és egy passzív hajlítóízülete van.
A mechanika, a méret és az erő azonos. A Basic RS-485-ön vagy CAN FD-n kommunikál 12–28 V-ról; a Pro legfeljebb 1 kHz-es EtherCAT-et és 12–64 V-os bemenetet ad hozzá, a Touch pedig a Pro-t ujjhegyes tapintásérzékelőkkel és tapintásalapú adaptív szabályozással egészíti ki.
Tömege 383 g. Legalább 50 N erővel fog, legalább 15 N erővel csippent, legalább 20 kg-ot bír el, a hüvelykujj és a mutatóujj között pedig 100 mm-re nyílik.
RS-485-ön (Modbus-RTU) vagy CAN FD-n, legfeljebb 500 Hz-en, a csuklófedél alatti DIP-kapcsolóval választva, 12–28 V-os tápellátásról. A csukló négy M3-as csavarral rögzíthető, a robotkarjához vagy humanoidjához való illeszkedést pedig az árajánlatban erősítjük meg.
Igen, az XRL változatkód a bal kezet jelöli, a jobb kéz az XRR. A 126-os (bal) és a 127-es (jobb) alapértelmezett eszközazonosító révén egy pár közös buszon működhet.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.