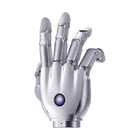
- 21 aktív szabadságfok Minden ízületnek saját motorja van: öt a hüvelykujjban és négy-négy a többi ujjban, beleértve az ujjtőnél történő oldalirányú szétnyitást is.
- Közvetlen hajtású, visszahajtható ízületek Mivel a motor és az ízület között nincs hajtómű, az ujjak engednek a külső erőnek, a BrainCo pedig ezredmásodperces reakcióra, valamint rugalmas, biztonságos érintkezésre tervezte őket.
- 100 N fogóerő, 20 kg terhelhetőség A kéz legalább 100 N erővel fog, legalább 25 N erővel csippent, és az egész kézzel 20 kg-ot, négy ujjal 5 kg-ot tart meg.
- 33 fogásminta A BrainCo szerint a kéz eléri a maximális Kapandji-oppozíciós pontszámot, és a Feix-féle GRASP taxonómia mind a 33 fogását végrehajtja 10 és 150 mm közötti átmérőjű tárgyakon.
- 0,33 s nyitástól zárásig Az ízületek 0,33 s alatt jutnak nyitott helyzetből zártba, és 0,1°-os pontossággal ismételnek pozíció-, MIT erő-pozíció, áram-, admittancia- vagy impedanciaszabályozásban, 500 Hz-en.
- EtherCAT, CAN FD és RS-485 16–85 V-on Három ipari busz és a széles tápfeszültség-tartomány révén a kéz egy humanoid fő tápsínjéről is üzemelhet.
- Nyílt szoftverkörnyezet Python és C/C++ SDK-k, ROS 2 Humble driver, valamint URDF-, MuJoCo- és Isaac Sim-modellek járnak hozzá, megerősítéses tanulási és távvezérlési demókkal.


Leírás
A BrainCo Revo 3-21 Basic a BrainCo 21 szabadságfokú ügyes robotkezének alapkivitele (Revo 3 U21), tapintásérzékelők nélkül, bal vagy jobb kézként gyártva. Mind a 21 ízületének saját, közvetlen hajtású, visszahajtható motorja van: öt a hüvelykujjban és négy-négy a többi ujjban, így minden ujj három ízületnél hajlik, és az ujjtőnél oldalra is szétnyílik.
Ez az ízületszám különbözteti meg a Revo 3-at a 11 szabadságfokú Revo 2-től. A BrainCo szerint a kéz eléri a maximális Kapandji-oppozíciós pontszámot, és a Feix-féle GRASP taxonómia mind a 33 fogását végrehajtja 10 és 150 mm közötti átmérőjű tárgyakon. Ez teszi lehetővé a kézen belüli manipulációt: a tárgyak forgatását, átfogását és a szerszámok használatát, nem csupán a tárgyak megmarkolását. A kéz legalább 100 N erővel fog, legalább 25 N erővel csippent, 20 kg-ot bír el (négy ujjal 5 kg-ot), egy ízületet 0,33 s alatt mozgat nyitott helyzetből zártba, és 0,1°-os pontossággal ismétel.
Elsősorban megtestesült MI-vel (embodied AI) és humanoidokkal foglalkozó kutatócsapatoknak, egyetemeknek és manipulációs policy-ket tanító robotgyártóknak szól. A vezérlés 500 Hz-en fut EtherCAT-en, CAN FD-n vagy RS-485-ön, pozíció-, MIT erő-pozíció, áram-, admittancia- vagy impedanciamódban, 16–85 V-os tápellátásról, az alaplapon pedig IMU és hőmérséklet-érzékelő található. A BrainCo Python és C/C++ SDK-t, ROS 2 Humble drivert, URDF-, MuJoCo- és Isaac Sim-modelleket, valamint megerősítéses tanulási, VLA- és távvezérlési demókat biztosít. A fő ízületeket 1 000 000 hajlítási ciklusra méretezték.
Minden Revo 3 változat specifikációja azonos, csak az érzékelésben térnek el. A Revo 3-21 Touch (U21T) 451 pontos nyomásérzékelő mátrixot kap, a Revo 3-21 V-Touch (U21VT) pedig 336 pontos tenyérmátrixot kombinál látásalapú tapintásérzékelős ujjhegyekkel. Unitree H2-höz nézze meg a H2 EDU-hoz készült Revo 3 U21 kezet. Akkor válassza a Basic változatot, ha elegendő a motorok pozíció- és áram-visszajelzése, vagy hasonlítsa össze a Revo 2 családdal és más gyártók modelljeivel ügyes robotkezeink között.
Fő képességek
- 21 aktív szabadságfok: Minden ízületnek saját motorja van: öt a hüvelykujjban és négy-négy a többi ujjban, beleértve az ujjtőnél történő oldalirányú szétnyitást is.
- Közvetlen hajtású, visszahajtható ízületek: Mivel a motor és az ízület között nincs hajtómű, az ujjak engednek a külső erőnek, a BrainCo pedig ezredmásodperces reakcióra, valamint rugalmas, biztonságos érintkezésre tervezte őket.
- 100 N fogóerő, 20 kg terhelhetőség: A kéz legalább 100 N erővel fog, legalább 25 N erővel csippent, és az egész kézzel 20 kg-ot, négy ujjal 5 kg-ot tart meg.
- 33 fogásminta: A BrainCo szerint a kéz eléri a maximális Kapandji-oppozíciós pontszámot, és a Feix-féle GRASP taxonómia mind a 33 fogását végrehajtja 10 és 150 mm közötti átmérőjű tárgyakon.
- 0,33 s nyitástól zárásig: Az ízületek 0,33 s alatt jutnak nyitott helyzetből zártba, és 0,1°-os pontossággal ismételnek pozíció-, MIT erő-pozíció, áram-, admittancia- vagy impedanciaszabályozásban, 500 Hz-en.
- EtherCAT, CAN FD és RS-485 16–85 V-on: Három ipari busz és a széles tápfeszültség-tartomány révén a kéz egy humanoid fő tápsínjéről is üzemelhet.
- Nyílt szoftverkörnyezet: Python és C/C++ SDK-k, ROS 2 Humble driver, valamint URDF-, MuJoCo- és Isaac Sim-modellek járnak hozzá, megerősítéses tanulási és távvezérlési demókkal.
Vásárlás a Robotix Marketen keresztül
A terméket újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Hivatalos termékvideók
Jellemzők
Műszaki adatok
| Márka | BrainCo |
|---|---|
| Modell | Revo 3-21 Basic |
| BrainCo modellkód | Revo 3 U21 (Base) |
| Ujjak száma | 5 |
| Szabadságfokok | 21, mind aktív, mindegyiket saját motor hajtja |
| A szabadságfokok eloszlása | Hüvelykujj 5; mutató-, középső, gyűrűs- és kisujj egyenként 4 |
| Ízülethajtás | Teljesen közvetlen hajtású, visszahajtható |
| A hüvelykujj ízületi tartományai | CMC abdukció/addukció 0–110°, CMC rotáció (oppozíció) 0–105°, CMC hajlítás 0–75°, MCP hajlítás −10°-tól 90°-ig, IP hajlítás −20°-tól 90°-ig |
| Az ujjak ízületi tartományai | MCP hajlítás −5°-tól 90°-ig, PIP −10°-tól 90°-ig, DIP −20°-tól 90°-ig; abdukció/addukció: mutatóujj −10°-tól 30°-ig, középső ujj −20°-tól 25°-ig, gyűrűsujj −25°-tól 20°-ig, kisujj −30°-tól 10°-ig |
| Befoglaló méret | 216 × 108 × 50 mm |
| Tömeg | Az árajánlatban erősítjük meg |
| Legnagyobb aktív markolóerő | ≥ 100 N |
| Legnagyobb ujjhegyes csippentőerő | ≥ 25 N |
| Az egész kéz terhelhetősége | 20 kg |
| Négy ujj terhelhetősége | 5 kg |
| Pozíció-ismétlőpontosság | 0,1° |
| Ízület nyitási-zárási ideje | 0,33 s |
| Fogási átmérő | 10–150 mm |
| Fogástípusok lefedettsége | Maximális Kapandji-oppozíciós pontszám; 33 fogásminta (Feix-féle GRASP taxonómia) |
| Tapintásérzékelés | Nincs (a Revo 3-21 Touch és V-Touch változatban van) |
| Beépített érzékelők | IMU és hőmérséklet-érzékelő az alaplapon |
| Kommunikációs interfészek | EtherCAT, CAN FD, RS-485 (Modbus RTU, alapértelmezés szerint 5 Mbps) |
| Ízületvezérlési frekvencia | 500 Hz |
| Vezérlési módok | Pozíció-, MIT erő-pozíció, áram-, admittancia- és impedanciaszabályozás |
| Tápfeszültség | 16–85 V (100 W feletti teljesítményű, stabil 24 V DC tápegység ajánlott) |
| Legnagyobb áramfelvétel | 10 A 24 V-on |
| Tápcsatlakozó | XT30 |
| Kéz oldala | Bal vagy jobb; rendeléskor adja meg az oldalt |
| Alapértelmezett eszközazonosító (RS-485) | 126 bal kéz, 127 jobb kéz |
| SDK | Python és C/C++ Linuxra és Windowsra; ROS 2 Humble driver ros2_control támogatással |
| Szimulációs modellek | URDF (ROS 1/2), MJCF (MuJoCo) és USD (Isaac Sim) |
| Firmware-frissítés | Vezeték nélkül (OTA) |
| Tartósság | A fő ízületek 1 000 000 hajlítási ciklusra méretezettek; ejtés-, rezgés-, terhelés-, hőmérséklet- és sópermetvizsgálaton átesett |
| Robotra szerelés | Az árajánlatban erősítjük meg |
Iparágak
Gyakran ismételt kérdések
A BrainCo Revo 3-21 Basic ügyes robotkéz (U21) ára az Ön piacán QAR 63,500.
Huszonegy, mind aktív, és mindegyiket saját közvetlen hajtású motor mozgatja: öt a hüvelykujjban és négy-négy a többi ujjban, három ízületnél történő hajlítással és oldalirányú szétnyitással.
Nincs. A Basic (U21) a motorok pozíció- és áramadatai, valamint egy IMU és egy hőmérséklet-érzékelő révén érzékel. A Revo 3-21 Touch 451 pontos nyomásérzékelő mátrixot, a V-Touch pedig látásalapú tapintásérzékelős ujjhegyeket kap.
Legalább 100 N erővel fog, legalább 25 N erővel csippent, az egész kézzel 20 kg-ot, négy ujjal 5 kg-ot bír el, és egy ízületet 0,33 s alatt zár.
EtherCAT-en, CAN FD-n vagy RS-485-ön, 500 Hz-es vezérlési frekvenciával, 16–85 V-os tápellátásról. A BrainCo Python és C/C++ SDK-t, valamint ROS 2 Humble drivert biztosít; a robotkarjára vagy humanoidjára szerelést az árajánlatban erősítjük meg.
A BrainCo a Revo 3-at mindkét változatban gyártja. Rendeléskor adja meg, melyik oldalra van szüksége, vagy rendeljen egyet-egyet egy párhoz; az alapértelmezett RS-485-azonosító a bal kéznél 126, a jobb kéznél 127.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.