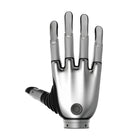
- 11 graus de liberdade com seis motores O polegar tem flexão e abdução acionadas, cada dedo uma articulação de flexão acionada acoplada a uma passiva, e cada posição repete-se com uma precisão de 0,1°.
- 20 kg com uma mão de 383 g Uma preensão de cinco dedos de pelo menos 50 N e uma pinça de 15 N permitem que a mão direita de 383 g suporte pelo menos 20 kg.
- Um conector, dois protocolos O interruptor DIP sob a tampa do pulso seleciona Modbus-RTU por RS-485 ou CAN FD, e ambos atingem 500 Hz.
- Baixo consumo A Basic funciona a 12–28 V e consome 65 mA em repouso e 4,6 A em pico a 24 V, os valores mais baixos da gama Revo 2.
- Proteção integrada A proteção contra sobrecorrente, bloqueio, sobreaquecimento e colisões protege os motores, e uma luz nas costas da mão indica o arranque, a tensão baixa, a atualização OTA e os estados de avaria.
- SDK aberto e modelos de simulação Os SDK para Python e C/C++ para Linux, Windows e ROS incluem modelos URDF e MuJoCo da mão.


Descrição
A BrainCo Revo 2 Basic direita (XRR) é a mão robótica destra biónica para o lado direito com que começa a gama Revo 2 da BrainCo. Pesa 383 g, o que a BrainCo compara a uma garrafa de água, mede 160 mm desde a base da palma até à ponta do dedo médio e move cinco dedos com 11 graus de liberdade através de seis motores sem núcleo.
Escolha a Basic quando o controlador já utiliza RS-485 ou CAN e o trabalho consiste em agarrar mais do que em detetar: recolha e colocação, teleoperação, robôs de demonstração e cursos de manipulação. Um interruptor DIP sob a tampa do pulso seleciona Modbus-RTU por RS-485 ou CAN FD, ambos até 500 Hz; a alimentação é de 12–28 V e, a 24 V, a mão consome 65 mA em repouso e 350 mA em média ao fletir sem carga. O controlo de posição, velocidade e corrente, o controlo em cascata e o controlo de complacência vêm integrados, e um modo turbo volta a agarrar objetos moles ou que se deslocam a cada 500 ms após um bloqueio.
Os dedos fecham com pelo menos 50 N, fazem pinça com 15 N e seguram pelo menos 20 kg, abrem 100 mm entre o polegar e o indicador e completam uma flexão ou extensão em 0,65 s ou menos. Subir de gama mantém esse hardware: a mão direita Revo 2 Pro (XER) acrescenta EtherCAT até 1 kHz e uma entrada de 12–64 V, e a mão direita Revo 2 Touch (XTR) deteta também com as cinco pontas dos dedos.
De fábrica, a XRR responde ao ID de dispositivo 127, enquanto a mão esquerda Revo 2 Basic (XRL) responde ao 126, pelo que as duas mãos de um humanoide funcionam no mesmo barramento. Cada uma inclui um cabo RS-485/CAN FD, e os SDK da BrainCo para Python e C/C++, os modelos URDF e MuJoCo e as atualizações de firmware sem fios dão-lhe suporte em Linux, Windows e ROS. Compare-a com as restantes mãos robóticas destras da nossa gama.
Capacidades principais
- 11 graus de liberdade com seis motores: O polegar tem flexão e abdução acionadas, cada dedo uma articulação de flexão acionada acoplada a uma passiva, e cada posição repete-se com uma precisão de 0,1°.
- 20 kg com uma mão de 383 g: Uma preensão de cinco dedos de pelo menos 50 N e uma pinça de 15 N permitem que a mão direita de 383 g suporte pelo menos 20 kg.
- Um conector, dois protocolos: O interruptor DIP sob a tampa do pulso seleciona Modbus-RTU por RS-485 ou CAN FD, e ambos atingem 500 Hz.
- Baixo consumo: A Basic funciona a 12–28 V e consome 65 mA em repouso e 4,6 A em pico a 24 V, os valores mais baixos da gama Revo 2.
- Proteção integrada: A proteção contra sobrecorrente, bloqueio, sobreaquecimento e colisões protege os motores, e uma luz nas costas da mão indica o arranque, a tensão baixa, a atualização OTA e os estados de avaria.
- SDK aberto e modelos de simulação: Os SDK para Python e C/C++ para Linux, Windows e ROS incluem modelos URDF e MuJoCo da mão.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a instalação nas suas instalações.
Características
Especificações
| Marca | BrainCo |
|---|---|
| Modelo | Revo 2 Basic |
| Código de versão | XRR (mão direita); a mão esquerda é a XRL |
| Lado da mão | Direita |
| Dedos | 5 |
| Graus de liberdade | 11 (6 ativos, 5 passivos) |
| Motores | 6 motores sem núcleo, codificadores magnéticos, um controlador integrado |
| Articulações ativas | Flexão do polegar, abdução/adução do polegar e flexão dos dedos indicador, médio, anelar e mindinho |
| Amplitude de movimento | Flexão do polegar 0–59°, abdução/adução do polegar 0–90°, cada dedo 0–81° |
| Peso | 383 g (sem pulso) |
| Comprimento da mão (da base da palma à ponta do dedo médio) | 160 mm |
| Largura máxima da palma | 78,5 mm |
| Comprimento do polegar | 92 mm |
| Pulso | 38 mm de diâmetro, 13,5 mm de altura |
| Abertura máxima (do polegar ao indicador) | 100 mm |
| Força de preensão de cinco dedos | ≥ 50 N |
| Força de pinça | ≥ 15 N |
| Carga máxima | ≥ 20 kg |
| Precisão de controlo repetida | 0,1° |
| Tempo de flexão/extensão | ≤ 0,65 s |
| Ruído de funcionamento | ≤ 50 dB a 50 cm |
| Deteção tátil | Nenhuma (incluída na Revo 2 Touch) |
| Interfaces de comunicação | RS-485 (Modbus-RTU) ou CAN FD, selecionáveis com um interruptor DIP sob a tampa do pulso |
| Frequência de comunicação | Até 500 Hz |
| Conector de interface | BM05B-PASS-TFT, sob o pulso |
| Tensão de alimentação | 12–28 V |
| Corrente a 24 V | 65 mA em repouso, 350 mA em média sem carga, 4,6 A no máximo |
| Modos de controlo | Controlo de posição, velocidade e corrente; controlo em cascata e de complacência |
| Montagem no pulso | 4 parafusos M3 (flange de pulso Basic) |
| ID do dispositivo predefinido | 127 (a mão esquerda usa o 126), ajustável de 1–254 |
| Proteção | Proteção contra sobrecorrente, bloqueio, sobreaquecimento e colisões |
| SDK | Python e C/C++ para Linux, Windows e ROS |
| Modelos de simulação | URDF (ROS 1 e ROS 2) e MuJoCo |
| Atualizações de firmware | Sem fios (OTA) |
| Materiais | Liga de alumínio de qualidade aeroespacial e plástico de qualidade alimentar |
| Ambiente de funcionamento | De −10 a 40 °C, até 90 % de humidade relativa |
| Cores padrão | Cinzento sideral e prateado |
| Conteúdo da caixa | Mão e um cabo de comunicação RS-485/CAN FD |
| Montagem no robô | A confirmar no orçamento |
Setores
Perguntas frequentes
A mão biónica BrainCo Revo 2 Basic direita (XRR) custa QAR 12,750 no seu mercado.
As três partilham a mão de 383 g e 11 graus de liberdade com pelo menos 50 N de preensão e 20 kg de carga. A Basic funciona com RS-485 ou CAN FD a 12–28 V, a Pro acrescenta EtherCAT e uma entrada de 12–64 V, e a Touch acrescenta à Pro sensores táteis nas pontas dos dedos.
Seis motores acionam seis articulações: a flexão do polegar (0–59°), a abdução/adução do polegar (0–90°) e a flexão de cada dedo (0–81°). Cinco articulações passivas acompanham-nas, num total de 11 graus de liberdade.
Pelo menos 50 N com os cinco dedos, 15 N em pinça e 20 kg de carga, numa mão que pesa 383 g.
RS-485 com Modbus-RTU ou CAN FD, selecionados por um interruptor DIP, até 500 Hz a 12–28 V. Os SDK da BrainCo para Python e C/C++ funcionam em Linux, Windows e ROS; a montagem no seu robô é confirmada com o orçamento.
A XRR é a mão direita. A mão esquerda Revo 2 Basic correspondente é a XRL; com os ID predefinidos 127 e 126, as duas são endereçadas separadamente no mesmo barramento.
Vistos recentemente
Ainda não visualizou nenhum produto.