- Pontas dos dedos que sentem Cada uma das cinco pontas dos dedos tem um sensor capacitivo que mede a pressão, o atrito, a direção da força e a proximidade, com uma resolução de 0,1 N até 25 N.
- Preensão ajustada pelo tato O controlo adaptativo tátil define a corrente dos dedos a partir das leituras das pontas, para que um copo de papel e uma garrafa de água recebam cada um a força de que precisam.
- Deteta antes do contacto O canal de proximidade deteta um objeto até 1 cm de uma ponta de dedo, e os dados táteis são amostrados a 70 Hz.
- 383 g, 20 kg de carga A mão direita pesa 383 g e mesmo assim suporta pelo menos 20 kg, com pelo menos 50 N de preensão com cinco dedos e 15 N em pinça.
- 1 kHz por EtherCAT O EtherCAT com CoE e PDO funciona até 1 kHz, e o RS-485 e o CAN FD até 500 Hz, com qualquer alimentação de 12 a 64 V.
- Pronta para ROS e simulação Os SDK para Python e C/C++ funcionam em Linux, Windows e ROS, com modelos URDF e MuJoCo e atualizações de firmware sem fios.


Descrição
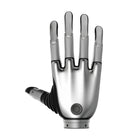
A BrainCo Revo 2 Touch direita (XTR) é uma mão robótica destra biónica para o lado direito de um robô humanoide ou para um único braço robótico, com um sensor tátil capacitivo em cada ponta de dedo. Reúne 11 graus de liberdade, seis deles acionados por motor, em 383 g, com 160 mm da base da palma à ponta do dedo médio e 78,5 mm de largura de palma.
O sensor de cada ponta de dedo recolhe seis canais e regista a pressão, o atrito, a direção da força e a proximidade: força normal e tangencial até 25 N com uma resolução de 0,1 N, e um objeto que se aproxima até 1 cm de distância, com uma amostragem a 70 Hz. No controlo adaptativo tátil, a mão define a corrente dos dedos a partir dessas leituras, pelo que fecha com firmeza sobre uma garrafa e com suavidade sobre um copo de papel. O exemplo aberto de preensão em Python da BrainCo deteta o contacto e estima a rigidez do objeto a partir dos mesmos dados: faz pinça num bloco de espuma com dois dedos, segura um copo de papel com três e agarra uma garrafa de água com cinco. É um ponto de partida pronto para a investigação em aprendizagem de preensão, teleoperação e manipulação com muito contacto.
Por baixo dos sensores, a Touch tem o mesmo mecanismo que o resto da gama Revo 2: pelo menos 50 N de preensão, 15 N em pinça, 20 kg de carga, uma precisão repetida de 0,1° e uma flexão total em 0,65 s ou menos. A mão direita Revo 2 Basic (XRR) funciona com RS-485 ou CAN FD a 12–28 V, a mão direita Revo 2 Pro (XER) acrescenta EtherCAT e uma entrada de 12–64 V, e a Touch mantém as interfaces da Pro e acrescenta a deteção nas pontas dos dedos.
O seu ID de dispositivo predefinido é 127, pelo que partilha o barramento com a mão esquerda Revo 2 Touch (XTL), configurada com o 126, sem ser preciso mudar endereços. O controlo funciona até 1 kHz por EtherCAT e até 500 Hz por RS-485 ou CAN FD, com os SDK da BrainCo para Python e C/C++ em Linux, Windows e ROS, e com modelos URDF e MuJoCo para simulação. A caixa contém a mão com os cabos RS-485/CAN FD, EtherCAT e de alimentação. Para um Unitree H2 há uma mão tátil Revo 2 configurada para o H2, e as restantes mãos robóticas destras da nossa gama abrangem outros fabricantes e conceções.
Capacidades principais
- Pontas dos dedos que sentem: Cada uma das cinco pontas dos dedos tem um sensor capacitivo que mede a pressão, o atrito, a direção da força e a proximidade, com uma resolução de 0,1 N até 25 N.
- Preensão ajustada pelo tato: O controlo adaptativo tátil define a corrente dos dedos a partir das leituras das pontas, para que um copo de papel e uma garrafa de água recebam cada um a força de que precisam.
- Deteta antes do contacto: O canal de proximidade deteta um objeto até 1 cm de uma ponta de dedo, e os dados táteis são amostrados a 70 Hz.
- 383 g, 20 kg de carga: A mão direita pesa 383 g e mesmo assim suporta pelo menos 20 kg, com pelo menos 50 N de preensão com cinco dedos e 15 N em pinça.
- 1 kHz por EtherCAT: O EtherCAT com CoE e PDO funciona até 1 kHz, e o RS-485 e o CAN FD até 500 Hz, com qualquer alimentação de 12 a 64 V.
- Pronta para ROS e simulação: Os SDK para Python e C/C++ funcionam em Linux, Windows e ROS, com modelos URDF e MuJoCo e atualizações de firmware sem fios.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a instalação nas suas instalações.
Vídeos oficiais do produto
Características
Especificações
| Marca | BrainCo |
|---|---|
| Modelo | Revo 2 Touch |
| Código de versão | XTR (mão direita); a mão esquerda é a XTL |
| Lado da mão | Direita |
| Dedos | 5 |
| Graus de liberdade | 11 (6 ativos, 5 passivos) |
| Motores | 6 motores sem núcleo, codificadores magnéticos, um controlador integrado |
| Articulações ativas | Flexão do polegar, abdução/adução do polegar e flexão dos dedos indicador, médio, anelar e mindinho |
| Amplitude de movimento | Flexão do polegar 0–59°, abdução/adução do polegar 0–90°, cada dedo 0–81° |
| Peso | 383 g (sem pulso) |
| Comprimento da mão (da base da palma à ponta do dedo médio) | 160 mm |
| Largura máxima da palma | 78,5 mm |
| Comprimento do polegar | 92 mm |
| Pulso | 38 mm de diâmetro, 13,5 mm de altura |
| Abertura máxima (do polegar ao indicador) | 100 mm |
| Força de preensão de cinco dedos | ≥ 50 N |
| Força de pinça | ≥ 15 N |
| Carga máxima | ≥ 20 kg |
| Precisão de controlo repetida | 0,1° |
| Tempo de flexão/extensão | ≤ 0,65 s |
| Ruído de funcionamento | ≤ 50 dB a 50 cm |
| Deteção tátil | Módulo capacitivo em cada uma das cinco pontas dos dedos: pressão, atrito, direção da força, proximidade |
| Gama de força na ponta do dedo | Força normal e tangencial até 25 N, resolução de 0,1 N, erro de linearidade inferior a 5 % |
| Alcance de proximidade | 0–1 cm |
| Frequência de amostragem tátil | 70 Hz |
| Interfaces de comunicação | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE e PDO) |
| Frequência de comunicação | Até 500 Hz por RS-485 ou CAN FD, até 1 kHz por EtherCAT |
| ID do dispositivo predefinido | 127 (a mão esquerda usa o 126), ajustável de 1–254 |
| Tensão de alimentação | 12–64 V |
| Corrente a 24 V | 115 mA em repouso, 390 mA em média sem carga, 4,65 A no máximo |
| Conector de alimentação | XT30 |
| Modos de controlo | Controlo de posição, velocidade e corrente; controlo em cascata e de complacência; controlo adaptativo tátil |
| Montagem no pulso | 4 parafusos M3 em furos roscados de 3,5 mm (parafusos que não entrem mais de 3 mm) |
| Proteção | Proteção contra sobrecorrente, bloqueio, sobreaquecimento e colisões |
| SDK | Python e C/C++ para Linux, Windows e ROS |
| Modelos de simulação | URDF (ROS 1 e ROS 2) e MuJoCo |
| Atualizações de firmware | Sem fios (OTA) |
| Materiais | Liga de alumínio de qualidade aeroespacial e plástico de qualidade alimentar |
| Ambiente de funcionamento | De −10 a 40 °C, até 90 % de humidade relativa |
| Cores padrão | Cinzento sideral e prateado |
| Conteúdo da caixa | Mão, cabo de comunicação RS-485/CAN FD, cabo de comunicação EtherCAT e cabo de alimentação |
| Montagem no robô | A confirmar no orçamento |
Setores
Perguntas frequentes
A mão biónica BrainCo Revo 2 Touch direita (XTR) custa QAR 22,200 no seu mercado.
Sim, um sensor capacitivo em cada uma das cinco pontas dos dedos. Medem a pressão, o atrito, a direção da força e a proximidade, com força normal e tangencial até 25 N e uma resolução de 0,1 N, e comandam o controlo adaptativo tátil da mão.
O mecanismo e a força são os mesmos nas três; só a Touch tem deteção nas pontas dos dedos e controlo adaptativo tátil. A Pro tem as mesmas interfaces RS-485, CAN FD e EtherCAT e a entrada de 12–64 V, sem sensores, e a Basic funciona com RS-485 ou CAN FD a 12–28 V.
Pesa 383 g e suporta pelo menos 20 kg. A preensão com cinco dedos atinge pelo menos 50 N e a pinça pelo menos 15 N, e o polegar e o indicador abrem até 100 mm.
Liga-se por RS-485 (Modbus-RTU) ou CAN FD até 500 Hz, ou por EtherCAT até 1 kHz, a 12–64 V, e o pulso fixa-se com quatro parafusos M3. Os SDK da BrainCo para Python e C/C++ são compatíveis com Linux, Windows e ROS; a montagem no seu braço ou humanoide é confirmada com o orçamento.
Sim, a XTR é a mão direita. Junte a mão esquerda Revo 2 Touch (XTL) para formar um par a condizer; ambas vêm configuradas com os ID de dispositivo 127 e 126, pelo que partilham o mesmo barramento desde o início.
Vistos recentemente
Ainda não visualizou nenhum produto.